Babylon.js 性能优化技巧:实例化网格与遮挡剔除
深入解析 Babylon.js 中实例化网格(InstancedMesh/Thin Instance)与硬件遮挡剔除(Occlusion Culling)的底层原理、配置实现与工程协同方案,解决 3D 网页端 Draw Call 瓶颈与 GPU 冗余片元渲染。
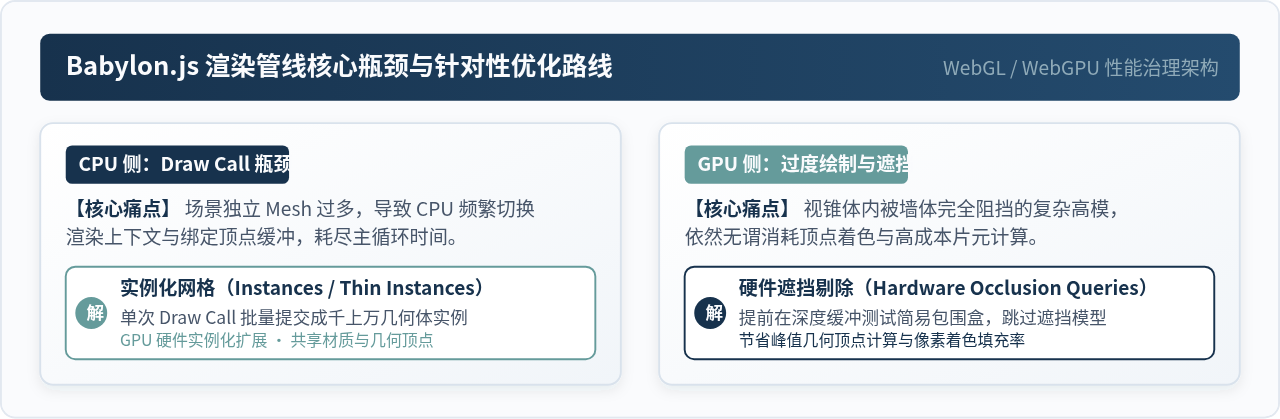
在 Web 3D 场景开发中,掉帧的根源通常聚焦在两个层面:一是 CPU 侧向 GPU 频繁提交绘制调用所导致的 Draw Call 瓶颈;二是 GPU 侧盲目处理被前方物体完全遮挡的几何模型,引发严重的顶点浪费与片元着色过度绘制(Overdraw)。Babylon.js 提供了两大杀手锏技术——实例化网格(Instanced Meshes / Thin Instances) 与 硬件遮挡剔除(Hardware Occlusion Queries)。本文将针对这两个核心优化手段,从技术机理、代码实现、关键配置到协同工作流进行完整拆解,帮助你在复杂 3D 项目中建立稳定可靠的高性能渲染管线。
一、实例化网格:击碎 CPU 侧 Draw Call 瓶颈
当场景中需要放置大量重复外观的物体(如森林中的树木、建筑群的立柱、仓库货架上的货物)时,很多初学者会直接调用 mesh.clone() 进行复制。然而在 Babylon.js 的渲染底层,普通的克隆仅复用了几何顶点数据,每一个克隆出来的网格依然是场景图(Scene Graph)中的独立节点。
每渲染一帧,Babylon.js 都必须为每一个克隆网格单独执行矩阵运算、材质槽位绑定并调用一次底层 WebGL/WebGPU 的绘图指令(Draw Call)。当同屏物体突破数百甚至上千个时,CPU 频繁向 GPU 切换上下文的开销就会压垮渲染主循环,导致帧率断崖式下滑。
1.1 标准实例化:InstancedMesh
InstancedMesh(通过 rootMesh.createInstance("name") 创建)利用了现代 GPU 的硬件实例化扩展(Hardware Instancing,如 WebGL 的 drawElementsInstanced)。它的核心原理是:母体网格(Root Mesh)的顶点坐标、UV 与法线数据仅在 GPU 显存中保存一份,GPU 通过读取一次性提交的实例矩阵数组(World Matrices),在单一 Draw Call 内同时绘制出所有实例。
每个 InstancedMesh 依然保留了独立的位置(position)、旋转(rotation)和缩放(scaling)属性,可以自由挂接变换、设置独立可见性,甚至还能响应用户的鼠标点击拾取(Raycast Pick)。
// 1. 创建母体网格并赋予材质(确保母体保持激活但可按需隐藏其实体)
const basePillar = BABYLON.MeshBuilder.CreateCylinder("basePillar", {
  height: 6,
  diameter: 0.8,
  tessellation: 24
}, scene);

const pillarMat = new BABYLON.PBRMaterial("pillarMat", scene);
pillarMat.metallic = 0.1;
pillarMat.roughness = 0.6;
pillarMat.albedoColor = new BABYLON.Color3(0.85, 0.85, 0.88);
basePillar.material = pillarMat;

// 2. 为每个实例注册自定义属性(例如让不同柱子呈现不同色相)
basePillar.registerInstancedBuffer("color", 4);
basePillar.instancedBuffers.color = new BABYLON.Color4(1, 1, 1, 1);

// 3. 循环创建 500 个实例,仅需 1 次 Draw Call
const instanceCount = 500;
for (let i = 0; i < instanceCount; i++) {
  const instance = basePillar.createInstance(`pillar_instance_${i}`);

  // 独立的空间变换
  const row = Math.floor(i / 20);
  const col = i % 20;
  instance.position.set(col * 3 - 30, 3, row * 4 - 50);

  // 独立的实例缓冲区颜色赋值
  const shade = 0.5 + Math.random() * 0.5;
  instance.instancedBuffers.color = new BABYLON.Color4(shade, shade, shade, 1.0);
}
1.2 细化实例:Thin Instances
如果物体的数量级上升到数千甚至数万级别(例如植被、草地或庞大的粒子群),即便是 InstancedMesh,其维护成千上万个 TransformNode 节点对象的 CPU 内存开销和世界矩阵递归计算依然会形成明显拖累。
为此,Babylon.js 推出了更加底层的 Thin Instances(细化实例)。Thin Instance 完全抛弃了场景图中的节点抽象,所有变换矩阵直接扁平化存储在一个连续的 Float32Array 中。1 个 4x4 变换矩阵对应 16 个浮点数,直接以显存缓冲的方式直传 GPU,使得 CPU 侧的遍历消耗趋近于零。
// 创建单体草丛母体网格
const grassBlade = BABYLON.MeshBuilder.CreatePlane("grass", { width: 0.3, height: 1.2 }, scene);
grassBlade.material = grassMat;

const count = 10000;
const matrixBuffer = new Float32Array(count * 16);
const tempMatrix = new BABYLON.Matrix();

// 预填充扁平矩阵缓冲
for (let i = 0; i < count; i++) {
  const x = (Math.random() - 0.5) * 100;
  const z = (Math.random() - 0.5) * 100;
  const rotY = Math.random() * Math.PI * 2;
  const scale = 0.8 + Math.random() * 0.4;

  BABYLON.Matrix.ComposeToRef(
    new BABYLON.Vector3(scale, scale, scale),
    BABYLON.Quaternion.RotationAxis(BABYLON.Axis.Y, rotY),
    new BABYLON.Vector3(x, 0.6 * scale, z),
    tempMatrix
  );

  tempMatrix.copyToArray(matrixBuffer, i * 16);
}

// 一次性挂载到母体网格上,0 节点开销完成 10000 棵植被渲染
grassBlade.thinInstanceSetBuffer("matrix", matrixBuffer, 16, true);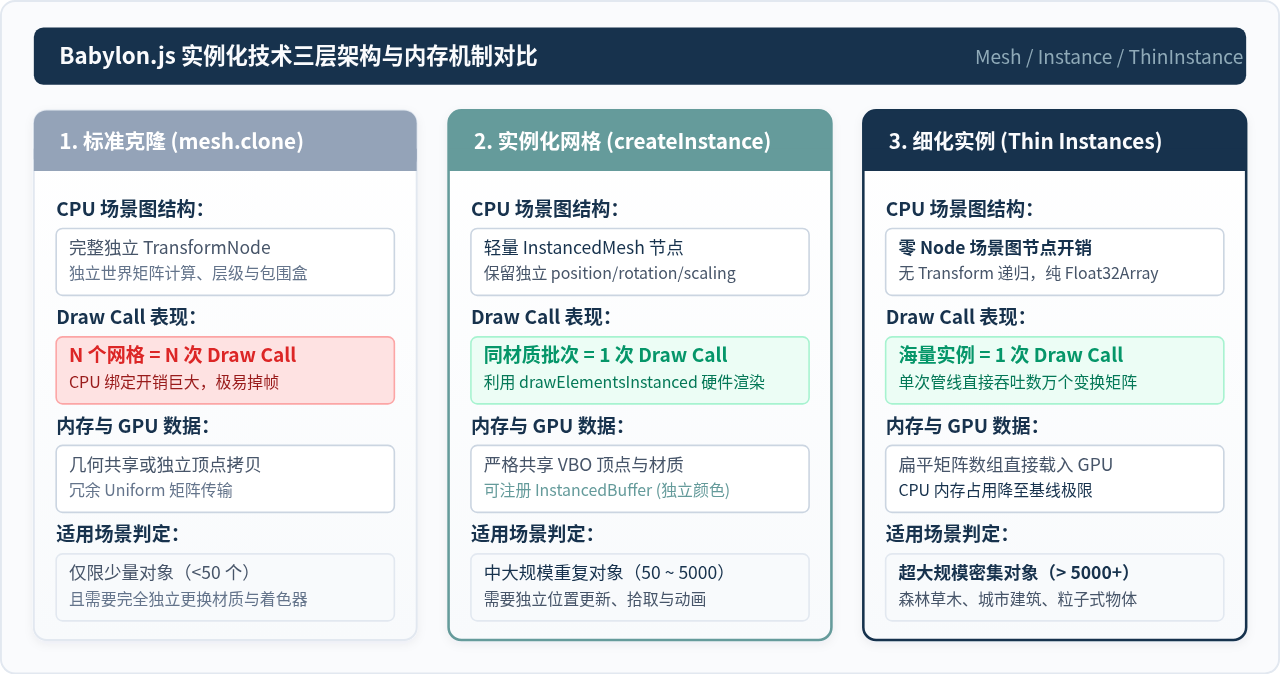
二、硬件遮挡剔除:解除 GPU 视锥内冗余片元渲染
在解决 CPU 侧的提交压力后,GPU 侧的填充率压力便成为了主要矛盾。Babylon.js 引擎默认开启了视锥剔除(Frustum Culling),凡是处于摄像机视锥视野之外的网格都会被直接跳过。
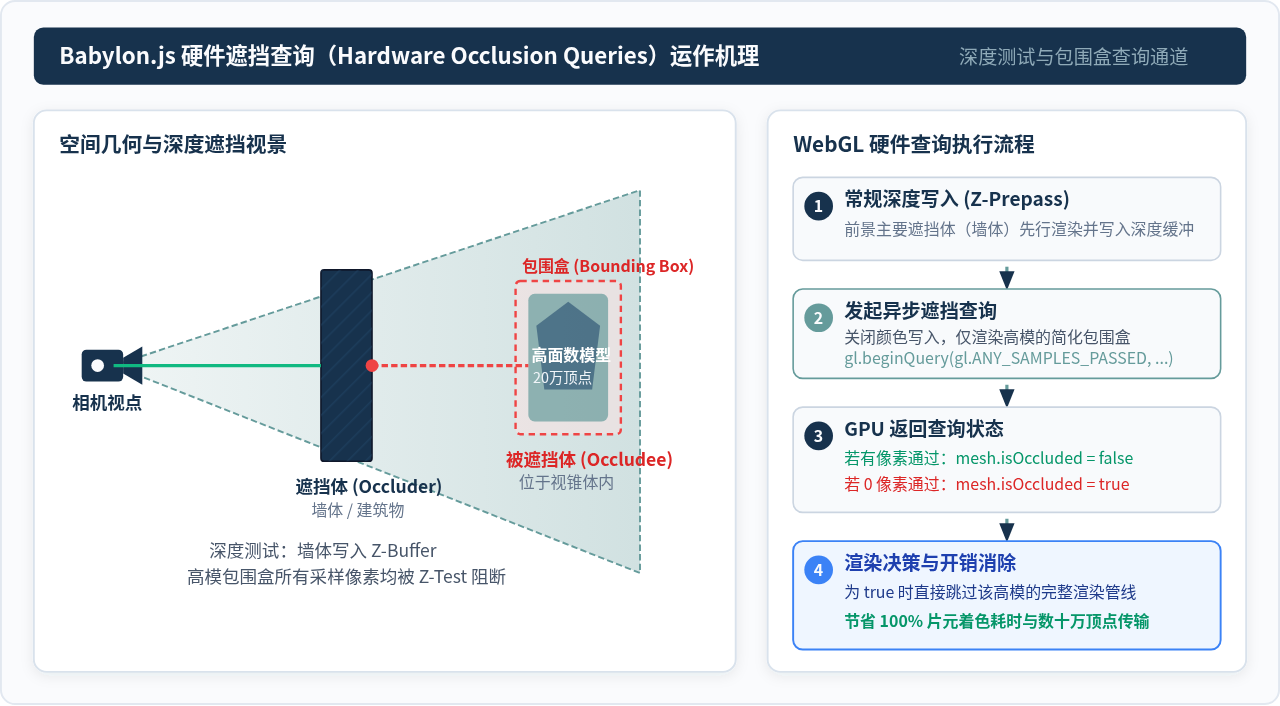
然而,在室内漫游、封闭街区或复杂厂房等场景中,大量的物体即便位于相机视锥之内,其视线也会被前方的墙面、门窗或大型屏障完全遮挡。如果不做额外处理,GPU 依然会为这些“完全看不见”的物体计算全部顶点投影并执行复杂的 PBR 材质着色,最后才在深度缓冲区(Z-Buffer)中被丢弃。这种无功而返的过度绘制会严重挤占移动端与集成显卡的着色算力。
2.1 硬件遮挡查询(Hardware Occlusion Queries)原理
Babylon.js 采用现代 WebGL 2.0 / WebGPU 原生的硬件遮挡查询扩展(如 gl.beginQuery(gl.ANY_SAMPLES_PASSED, ...))来解决这一顽疾。其工作机制分为明确的三个阶段:
- 深度预写入(Occluder First):场景中体积巨大且位置靠前的前景实体(如墙壁、地面)先进行正常渲染,并在深度缓冲中建立阻挡壁障。
- 包围盒硬件查询(Bounding Box Query):在渲染深处的复杂高模之前,Babylon.js 会暂时关闭颜色写入,仅仅向 GPU 发射该高模的轻量级包围盒(Bounding Box,仅 8 个顶点组成的六面体立方体)进行深度测试测试。
- 像素判定与跳过:如果该包围盒在深度测试中没有哪怕一个像素(0 Samples Passed)穿透前方的阻挡层,GPU 硬件就会将该结果标记为完全遮挡,引擎随即在当前帧彻底跳过该高模的真实渲染管线。
2.2 遮挡算法模式与状态策略
遮挡查询是一个需要 CPU 与 GPU 协同的异步过程。如果 CPU 每一帧都同步强行等待 GPU 返回查询结果,会导致管线阻塞(Pipeline Stall)。Babylon.js 通过设计巧妙的策略解耦了这一等待:
| 配置项 | 枚举值 | 运行特性与工程权衡 |
|---|---|---|
| occlusionType (查询状态判定) |
OCCLUSION_TYPE_OPTIMISTIC(乐观策略,推荐) |
在 GPU 查询结果尚未返回的过渡帧,默认判定物体为“可见”。优点:镜头快速旋转或从掩体走出时,物体不会突兀闪现(Pop-in);最适合常规交互式游戏与漫游场景。 |
OCCLUSION_TYPE_STRICT(严格策略) |
在 GPU 查询结果返回前,默认判定物体为“被遮挡”。优点:最大限度节省 GPU 填充率;缺点:可能在镜头高速移动时出现短暂的白模或跳变闪烁。 | |
| occlusionQueryAlgorithmType (包围盒算法) |
OCCLUSION_ALGORITHM_TYPE_CONSERVATIVE(保守算法,默认) |
包围盒稍微外扩少许,优先保证视觉稳定性,宁可偶尔漏剔除,也绝不误剔除边缘外露部分。 |
OCCLUSION_ALGORITHM_TYPE_ACCURATE(精确算法) |
采用紧密贴合的精确包围盒几何体,剔除率更激进,适合多面体几何构造鲜明的资产。 |
2.3 遮挡剔除核心参数与代码实现
在代码中启用硬件遮挡剔除非常简洁,只需对目标网格设置相应属性:
// 针对场景中隐藏在隔墙后面的高精度雕像网格
const complexStatue = scene.getMeshByName("ComplexStatue_LOD0");

if (complexStatue) {
  // 1. 设置遮挡算法类型:推荐保守型,确保边缘稳定
  complexStatue.occlusionQueryAlgorithmType =
    BABYLON.AbstractMesh.OCCLUSION_ALGORITHM_TYPE_CONSERVATIVE;

  // 2. 设置状态判定策略:推荐乐观模式,消除物体闪现
  complexStatue.occlusionType =
    BABYLON.AbstractMesh.OCCLUSION_TYPE_OPTIMISTIC;

  // 3. 设置重试帧数阈值:容忍 GPU 异步查询延迟,一般设为 2~3 帧
  complexStatue.occlusionRetryCount = 2;

  // 4. 监听状态(可选):用于性能监测或调试
  scene.onAfterRenderObservable.add(() => {
    if (complexStatue.isOccluded) {
      // 当前帧该模型已被硬件遮挡剔除,GPU 零消耗
    }
  });
}
三、优化实施流程:从性能诊断到工程落地
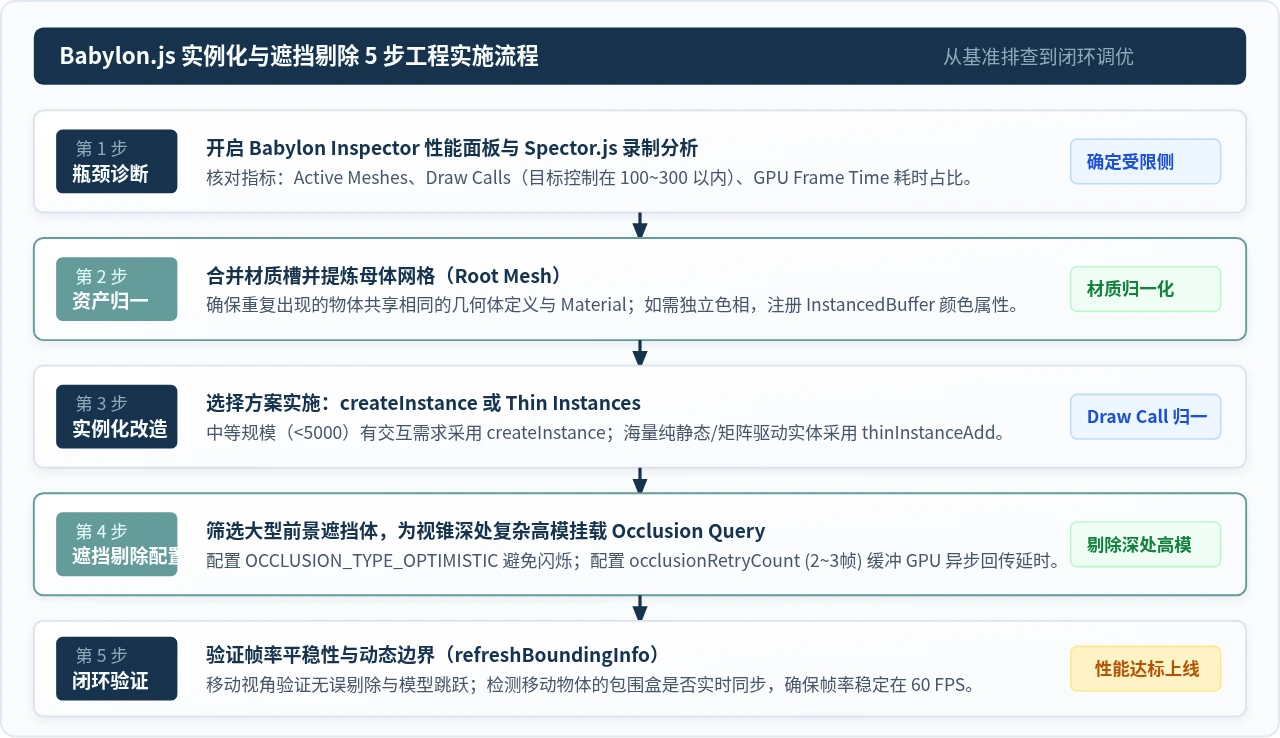
优化不是盲目堆砌配置,而是基于明确数据指标的系统性推进。遵循标准的 5 步工程流程,可以确保性能提升可量化、可验证:
-
第一步:基准性能剖析(Profiling)
打开 Babylon.js 内置 Inspector 面板(scene.debugLayer.show()),重点观察Active Meshes与Draw Calls。如果 Draw Calls 超过 300~500 且 CPU 帧时间居高不下,说明受限于 CPU 提交瓶颈;若 GPU 渲染耗时高居不下而面数动辄数十万,则说明填充率与顶点存在冗余。同时配合 Spector.js 抓取单帧渲染管线,查看每一步 Pass 的实际绘制内容。 -
第二步:资产解耦与材质归一化
实例化网格的前提是共享材质。检查场景中形态相似的模型,将零散的独立材质合并为同一个 PBRMaterial 实例。若有微小色彩差异,采用registerInstancedBuffer("color", 4)替代独立材质。 -
第三步:实施实例化重构
对于需要单独响应射线检测、点击事件或独立空间插值变换的实体,采用rootMesh.createInstance();对于数量巨大、行为受数学公式驱动或纯静态的装饰物(草丛、碎石、立柱),重构成Thin Instances。 -
第四步:配置遮挡剔除候选集
梳理场景空间层次结构,明确遮挡体(Occluders,如厚墙、巨型厂房外壳)与被遮挡体(Occludees,如隔壁房间内的家具、高精机械模型)。对大型高面数被遮挡体配置OCCLUSION_TYPE_OPTIMISTIC。 -
第五步:闭环验证与稳定性巡检
围绕场景进行全角度巡游测试,观察控制台和统计面板,确认遮挡物体在被挡住时mesh.isOccluded正常触发,同时镜头快速回拉时画面无裂纹或闪烁。
四、关键陷阱、边界限制与联合协同策略
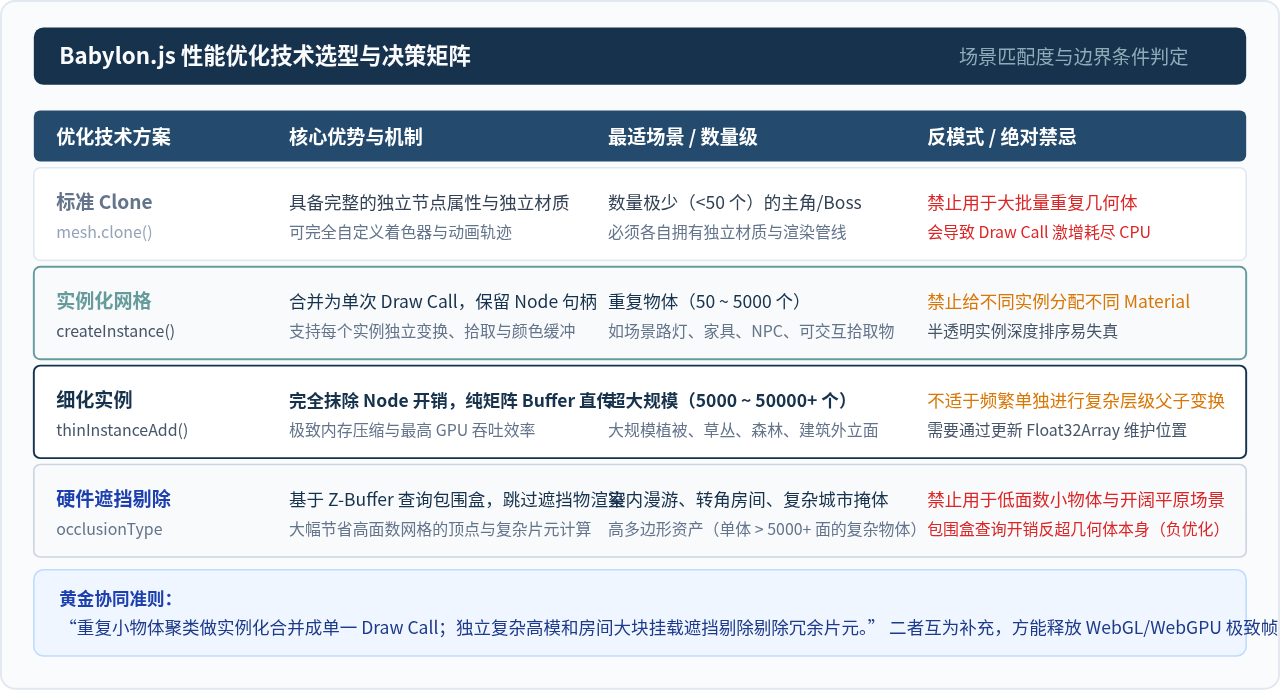
硬件遮挡查询绝对不是全选所有物体一键开启的万灵药!向 GPU 发送一个物体的包围盒并执行查询测试本身就存在微小的状态开销。如果一个物体的几何顶点极少(例如一个仅有 12 个面的低模垃圾桶或简单方块),测试它包围盒的开销甚至超过直接把它画出来的开销!
黄金原则:仅对单体面数较高(建议大于 2000~5000 面)且有极大概率被遮挡的大型结构体开启遮挡剔除;开阔无障碍物的场景中坚决不要开启遮挡剔除。
4.1 半透明排序与实例化冲突
实例化技术要求所有实例在一个 Draw Call 中一并推入管线,这意味着 GPU 无法逐个实例按照相机距离进行严格的从后向前(Back-to-Front)排序。如果实例材质包含 Alpha 混合(Alpha Blending),极易出现前后遮挡半透明失真的问题。
应对方案:对于需要实例化的半透明物体(如带透明通道的树叶),优先采用 Alpha Testing(Alpha Cutoff) 模式,即在材质中设定 material.transparencyMode = BABYLON.Material.MATERIAL_ALPHATEST;,直接将透明像素 discard,保持深度缓冲区正常写入,从而消除排序异常。
4.2 动态更新物体的包围盒维护
遮挡剔除和视锥剔除均重度依赖网格的包围盒(Bounding Information)。如果你的实例化网格或被遮挡网格在运行时被顶点着色器(Vertex Shader)驱动产生位移,或者通过代码手动修改了顶点缓冲,默认情况下其包围盒不会自动重新计算。
这可能导致物体明明已经移动到视野中,却依然被引擎判定在视野外而被误剔除。当发生几何形变或大规模平移后,务必在关键帧显式调用 mesh.refreshBoundingInfo(),确保包围盒精准对齐。
4.3 实例化网格与遮挡剔除的协同组合拳
在真实的大型复杂工程中,实例化与遮挡剔除从来不是孤立使用的,而是采用“聚类分块”的方式协同运作:
- 空间网格切块(Spatial Partitioning):不要把整座城市的数万棵树全绑在一个 Thin Instance 里,否则只要有一棵树在视野内,整个巨型包围盒都会被判定可见。正确的做法是按空间区域(如 50m x 50m)划分网格簇。
- 大块作为遮挡单元:每个房间或每个空间网格簇作为一个挂接单元,整体分配包围盒进行硬件遮挡查询。当整个房间被隔墙挡住时,房间内数以千计的实例化零件连同房间外壳被一并剔除。
五、总结
在 Babylon.js 的性能治理实战中,实例化网格解决的是“由于重复实体太多导致 CPU 疲于奔命”的问题,它通过合并批量上下文将 Draw Call 压制到极限;而硬件遮挡剔除解决的是“由于几何体太深太密导致 GPU 浪费算力在不可见像素上”的问题,它通过包围盒轻量探针跳过视锥深处冗余的高模计算。
结合场景实际特征,克制地筛选受限瓶颈,把重复小对象做实例化聚类,对高密独立遮挡区启用乐观硬件遮挡查询,辅以合理的 LOD(Level of Detail)层级过渡,便能在复杂的 Web 3D 应用中始终保持丝滑流畅的 60 FPS 体验。
为什么JS调用reload后页面没有立即更新
2026-11-05 13:38:29
crypto-js 加密结果与 Java/Python 后端不一致怎么解决
2026-11-05 12:09:48
js文件缓存导致代码不更新怎么强制刷新
2026-11-04 22:30:24
JS逆向调试技巧:编写Hook脚本监控加密函数输入输出
2026-11-04 10:42:46
dva 动态加载 Model 实现路由级代码分割优化
2026-11-03 22:09:43