

Three.js 核心组件解析:Scene、Camera 与 Renderer 的协作机制
深入解析 Three.js 中 Scene、Camera 与 Renderer 三大核心组件的分工职责、矩阵运算、渲染管线流水线及帧循环协作机制,提供完整可运行代码与常见渲染异常排查指南。
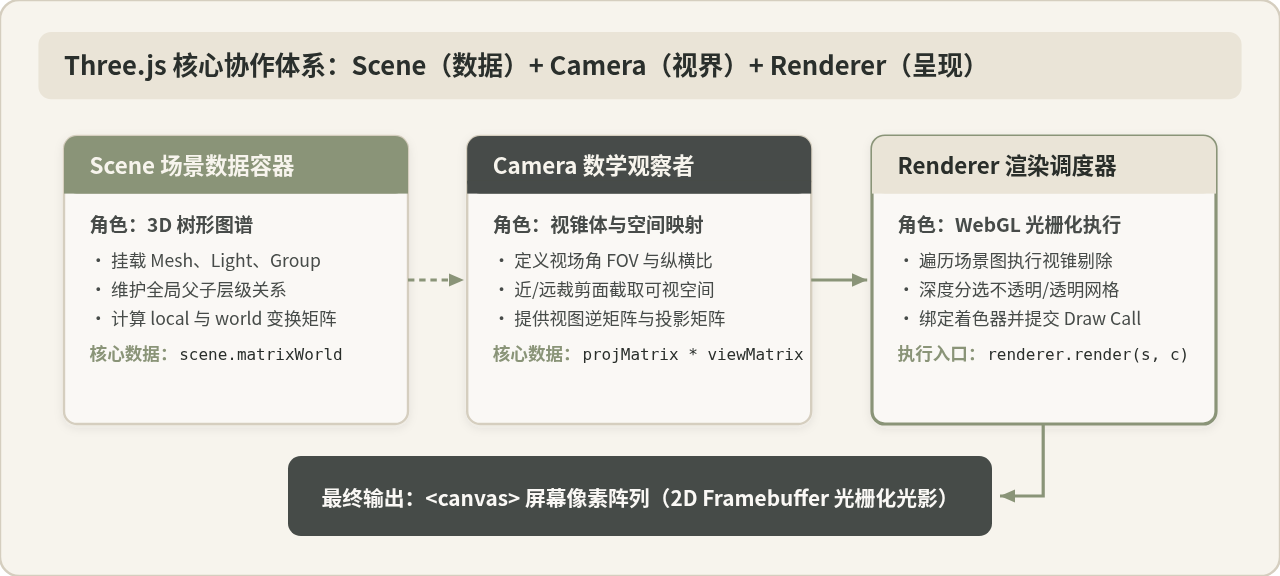
一、三大核心组件的分工与内部数据形态
初学者接触 Three.js 时,往往容易将画面呈现的逻辑混为一谈。实际上,Three.js 在底层架构上严格遵循了关注点分离原则:数据管理、空间投影与底层渲染分别由不同的对象独立负责。
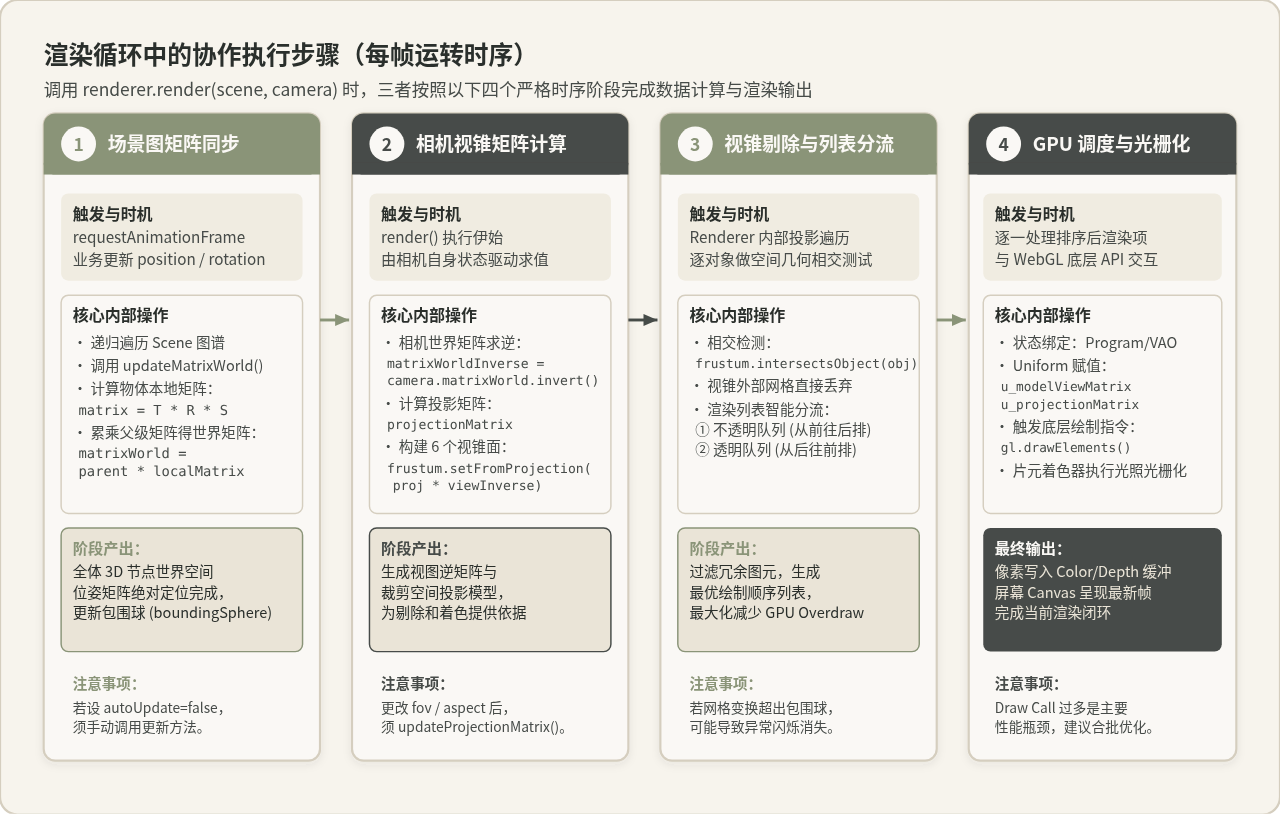
1. THREE.Scene:场景图谱数据容器
Scene 继承自 Object3D,其实质是一个以自身为根节点的树状数据结构(Scene Graph,场景图)。Scene 本身不具备任何图形着色或视口裁切的能力,它的全部职责可以概括为两点:
- 空间实体挂载:通过
scene.add(child),将网格(Mesh)、灯光(Light)、组节点(Group)乃至辅助对象组织成层级结构。 - 世界变换矩阵维护:每个节点拥有局部位姿(
position、rotation、scale),Scene 负责在渲染时触发树形递归累乘,计算出每个子节点相对于世界原点的全局矩阵matrixWorld。
换言之,Scene 是一个纯粹的“静态世界状态账本”。只要你不调用渲染器,向 Scene 中添加一万个复杂的 3D 几何体也不会触发哪怕一次 WebGL 绘制调用。
2. THREE.Camera:视锥体与投影数学模型
Camera 同样继承自 Object3D,但它在场景中扮演的是“数学度量衡”的角色。相机自身既没有可见的几何实体,也不直接操纵 DOM,它的核心价值在于提供两个基础变换矩阵以及一个空间裁剪范围:
- 视图逆矩阵(
matrixWorldInverse):描述相机自身在世界坐标系中的位姿的逆矩阵。通过将世界中物体的坐标乘以该逆矩阵,可以将整个世界中的物体变换到以“相机为原点、视线正对负 Z 轴”的观察空间(View Space)。 - 投影矩阵(
projectionMatrix):定义如何将三维观察空间压缩映射到标准化裁剪空间(Clip Space)。以透视相机为例,它根据视场角(fov)、视口比例(aspect)、近裁剪面(near)与远裁剪面(far)构造一个四棱台截锥体。 - 立体视锥体(
Frustum):由 6 个裁剪平面围成的闭合区域。任何完全位于视锥体外部的物体,都不会进入后续的光栅化流程。
3. THREE.WebGLRenderer:渲染管线调度与光栅化终端
WebGLRenderer 是真正与浏览器底层的 WebGL 上下文及 HTML5 <canvas> 元素直接交互的执行者。它是这套三元组体系的“发动机”,其核心职责是执行 renderer.render(scene, camera):
- 接收输入:以一个特定的
Scene树和一个特定的Camera视口为输入参数。 - 遍历与视锥剔除:沿场景树深度优先遍历每一个包含几何体的节点,利用相机的视锥体执行包围球相交测试,快速剔除视野外的无效物体。
- 列表排序与批处理:将待渲染对象拆分为不透明物体列表(按深度从近到远排序,便于提前深度测试 Early-Z 优化)与透明物体列表(按深度从远到近排序,确保颜色混合 Blend 正确)。
- 着色器调度与绘制:激活对应的 WebGL Program 着色器,将模型矩阵、视图矩阵与投影矩阵作为 Uniform 参数推入 GPU,最终调用
gl.drawElements或gl.drawArrays将像素呈现在画布上。
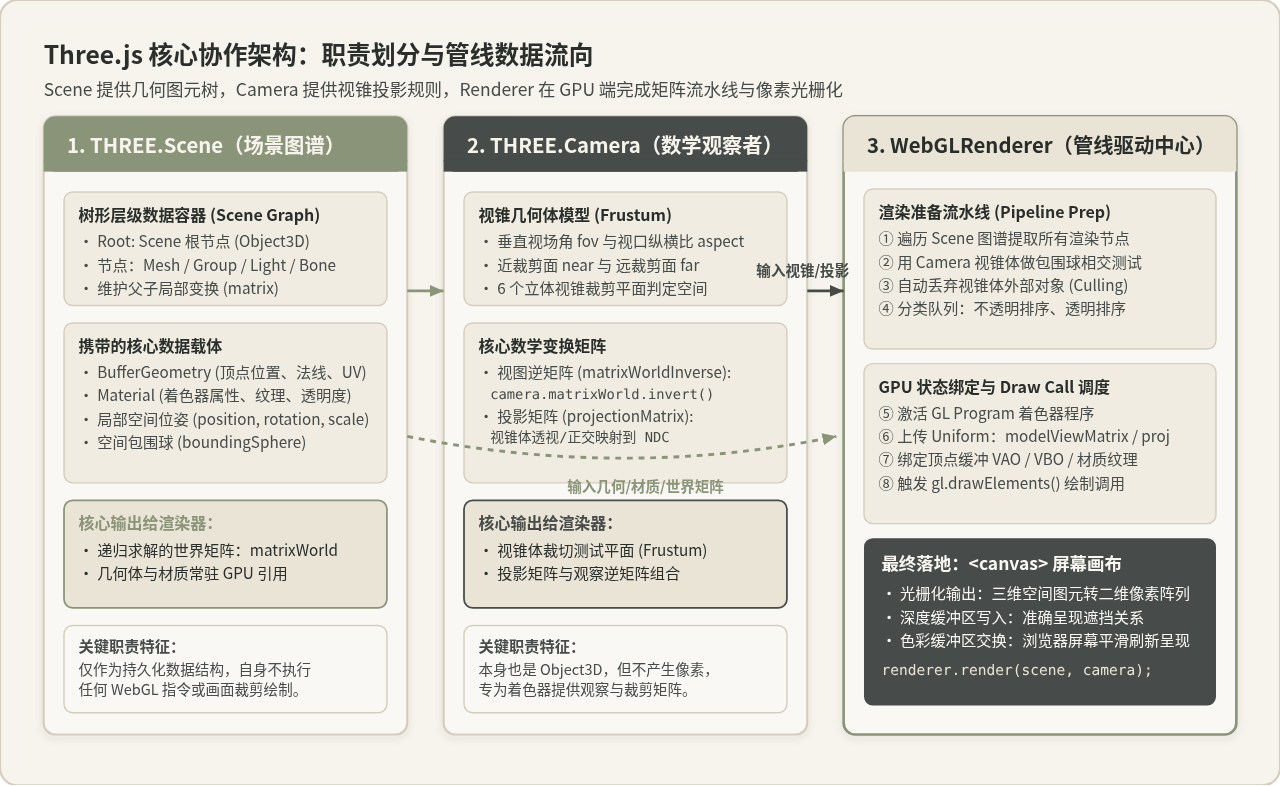
二、渲染循环中的协作执行步骤
在实际项目中,动态 3D 画面通常由浏览器的 requestAnimationFrame 循环驱动。在每一次画面重绘周期中,三大组件按照严格的四个阶段完成一次协作闭环。
步骤 1:业务逻辑驱动与场景图矩阵递归同步
在帧循环触发时,开发者通常会在 JavaScript 逻辑中更新物体的位置、朝向或尺寸(例如 mesh.rotation.y += 0.01)。当紧接着调用 renderer.render(scene, camera) 时,Three.js 首先在场景内部调用 scene.updateMatrixWorld()。
此时,系统自顶向下递归遍历整个 Scene Graph,根据每个节点的局部位姿向量计算其局部变换矩阵 matrix,再与父级节点的 matrixWorld 相乘,最终求解出当前帧下全体实体的精确世界空间坐标。如果一个物体挂载在多层 Group 之下,这一步保证了子物体能准确继承所有父级的位移与旋转。
步骤 2:相机构建视图逆矩阵与视锥体截面
接着,渲染器调取相机状态。相机也是一个 Object3D,在求得自身的世界位姿矩阵 camera.matrixWorld 后,Three.js 立即计算其逆矩阵:
camera.matrixWorldInverse.copy(camera.matrixWorld).invert();
该逆矩阵就是图形学中的 View Matrix(视图矩阵)。随后,渲染器将视图逆矩阵与相机的投影矩阵相乘(P * V),利用数学算法提取出当前时刻 6 个裁剪平面的法向量与距离,在内存中动态构建出一个高效的几何 Frustum(视锥体)。
步骤 3:渲染器视锥体裁剪与渲染列表分流
拿到视锥体后,Renderer 开始遍历步骤 1 中准备好的几何网格。在此阶段,渲染器不会立即调用底层绘制指令,而是执行两道关键过滤与分流:
- 粗粒度视锥剔除(Frustum Culling):读取每个
Mesh关联的geometry.boundingSphere(包围球),计算包围球与相机 6 个裁剪面的相对关系。如果包围球完全位于某个平面外侧,说明物体完全不在视野内,渲染器直接跳过该网格,极大地节省了 CPU 与 GPU 之间的指令通信开销。 - 队列分拣与深度排序:通过裁剪测试的物体被分别送入渲染队列。不透明物体按相机深度从前往后排列,避免对已被前方物体遮挡的片元进行无效着色;透明物体按从后往前严格排列,以便正确执行半透明像素叠加。
步骤 4:WebGL 状态绑定与 Draw Call 批量光栅化
在最终的绘制阶段,Renderer 依次处理排队完毕的渲染项。它比对当前物体的材质(Material)与几何结构(BufferGeometry):
- 切换或激活对应的 WebGL 着色器程序(Shader Program)。
- 绑定顶点数组对象(VAO)及顶点缓冲区(VBO,包括位置、法线、UV 坐标等)。
- 计算复合模型视图矩阵
modelViewMatrix = camera.matrixWorldInverse * object.matrixWorld,并将它与projectionMatrix写入 GPU 的 Uniform 变量中。 - 向 GPU 发送单次绘制调用(Draw Call,如
gl.drawElements())。GPU 顶点着色器将三维坐标变换至规范化设备坐标系(NDC),片元着色器执行光照与纹理采样,最终光栅化写入 Canvas 颜色缓冲区。
三、最小可运行协作代码与窗口自适应规范
下面是一个符合现代前端规范的最小可运行示例,完整展示了 Scene、Camera 与 Renderer 的初始化、场景组装、动画驱动循环以及窗口自适应联动机制。
import * as THREE from 'three';

// 1. 创建场景数据容器
const scene = new THREE.Scene();
scene.background = new THREE.Color(0xf7f4ed);

// 2. 创建透视相机(垂直视场角, 视口宽高比, 近平面, 远平面)
const camera = new THREE.PerspectiveCamera(
  60,
  window.innerWidth / window.innerHeight,
  0.1,
  1000
);
// 设置相机在世界坐标中的位置,并对准原点
camera.position.set(3, 4, 5);
camera.lookAt(0, 0, 0);

// 3. 创建渲染器并挂载至 DOM
const renderer = new THREE.WebGLRenderer({ antialias: true });
renderer.setSize(window.innerWidth, window.innerHeight);
renderer.setPixelRatio(Math.min(window.devicePixelRatio, 2));
document.body.appendChild(renderer.domElement);

// 4. 向场景中装配实体对象与光照
const geometry = new THREE.BoxGeometry(1.5, 1.5, 1.5);
const material = new THREE.MeshStandardMaterial({ color: 0x8a9478, roughness: 0.4 });
const cube = new THREE.Mesh(geometry, material);
scene.add(cube);

const ambientLight = new THREE.AmbientLight(0xffffff, 0.6);
scene.add(ambientLight);

const directionalLight = new THREE.DirectionalLight(0xffffff, 1.2);
directionalLight.position.set(5, 10, 7);
scene.add(directionalLight);

// 5. 帧渲染驱动循环
function animate() {
  requestAnimationFrame(animate);

  // 阶段 1:业务状态更新
  cube.rotation.x += 0.005;
  cube.rotation.y += 0.01;

  // 阶段 2~4:触发渲染器与相机、场景的协同渲染
  renderer.render(scene, camera);
}
animate();

// 6. 视口尺寸变化时的三者联动规范
window.addEventListener('resize', () => {
  const width = window.innerWidth;
  const height = window.innerHeight;

  // 联动 A:更新相机视口纵横比与投影矩阵
  camera.aspect = width / height;
  camera.updateProjectionMatrix();

  // 联动 B:更新渲染器输出画布像素尺寸与视口
  renderer.setSize(width, height);
  renderer.setPixelRatio(Math.min(window.devicePixelRatio, 2));
});
在窗口尺寸改变时,仅更新 renderer.setSize() 会拉伸画布像素,但相机内部的投影矩阵(projectionMatrix)仍然保留着旧的 aspect 比例。这会导致三维物体在视觉上发生明显的拉伸或扁平畸变。修改 camera.aspect 只是修改了一个数值属性,必须显式调用 camera.updateProjectionMatrix(),相机才会重新计算底层的 4x4 投影浮点矩阵,使后续传递给 GPU 的变换比例与当前屏幕物理尺寸保持一致。
四、容易混淆的关键机制深度辨析
在学习与使用 Three.js 的过程中,有一些看似符合直觉的说法经常被提及。分析这些说法为什么看似合理、在什么边界下成立以及其技术本质究竟是什么,有助于建立更稳固的底层心智模型。
为什么看似合理:当我们在程序中让相机向前推进时,屏幕上的所有物体确实整齐划一地向后移动;当相机向右旋转时,画面中所有物体看起来都在向左旋转。从观察者的相对运动视角来看,这与“整个世界在倒退”完全等价。
事实与技术本质:在 Three.js 中,场景中所有物体的世界坐标系和世界矩阵(matrixWorld)从未发生任何变化。真正发生改变的是相机自身的 matrixWorld,进而导致视图逆矩阵 camera.matrixWorldInverse 发生改变。在 GPU 顶点着色器执行时,每一个物体的世界坐标被乘上了这个逆矩阵,临时变换到了观察空间。因此,物体在世界空间中的绝对位置依然是绝对静止的,被操纵的只是观察视角这条数学函数。
为什么看似合理:许多初学者看到 animate() 函数每秒执行 60 次 renderer.render(scene, camera),直觉上会联想到前端 DOM 的频繁创建重排,担心每秒 60 次的高频调用会带来海量的对象分配与垃圾回收压力。
事实与技术本质:在 Three.js 中,几何体(BufferGeometry)的顶点位置、法线与索引数组,以及纹理贴图(Texture),在初次渲染时就已经通过 WebGL API(gl.bufferData / gl.texImage2D)上传到了 GPU 的显存缓冲区并持久常驻。每帧调用 render(),CPU 端仅仅执行了轻量的矩阵更新、视锥体裁剪判断和少量的 Uniform 数据传递(每组矩阵仅包含 16 个浮点数)。只要没有调用 geometry.dispose(),底层的显存数据完全不需要重新创建或反复传输。
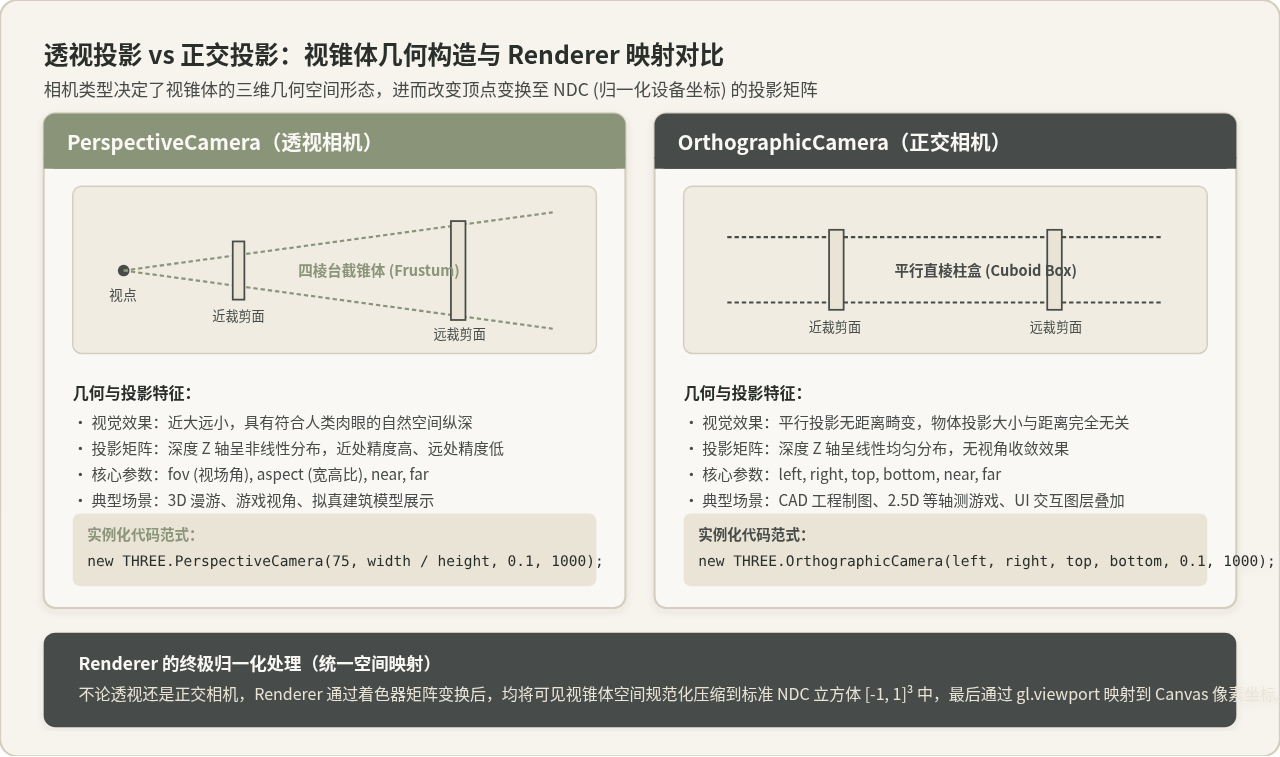
为什么看似合理:两者的视觉表现截然不同:透视相机具有“近大远小”的透视畸变,而正交相机的平行投影物体大小与距离无关;两者的初始化构造参数也完全不同。
事实与技术本质:对于 WebGLRenderer 而言,它的渲染管线是高度统一的。不管是 PerspectiveCamera 还是 OrthographicCamera,在经过各自的 projectionMatrix 计算后,三维顶点都会被统一映射到一个完全一致的几何立方体中——即标准化设备坐标系(NDC,Normalized Device Coordinates,区间为 [-1, 1]³)。透视相机通过透视除法将四棱台压缩为 NDC 立方体,正交相机通过正交比例缩放将直棱柱压缩为 NDC 立方体。一旦进入 NDC 空间,Renderer 后续的视口光栅化逻辑完全相同。
五、协作断裂排查指南与架构总结
在实际开发中,最常见的问题是代码执行后浏览器画布呈现一片漆黑(Black Screen)或物体离奇消失。这种现象本质上是因为 Scene、Camera 与 Renderer 的协作链路在某个环节发生了断裂。对照下面的四个排查链路,可以迅速定位协作异常的根源。
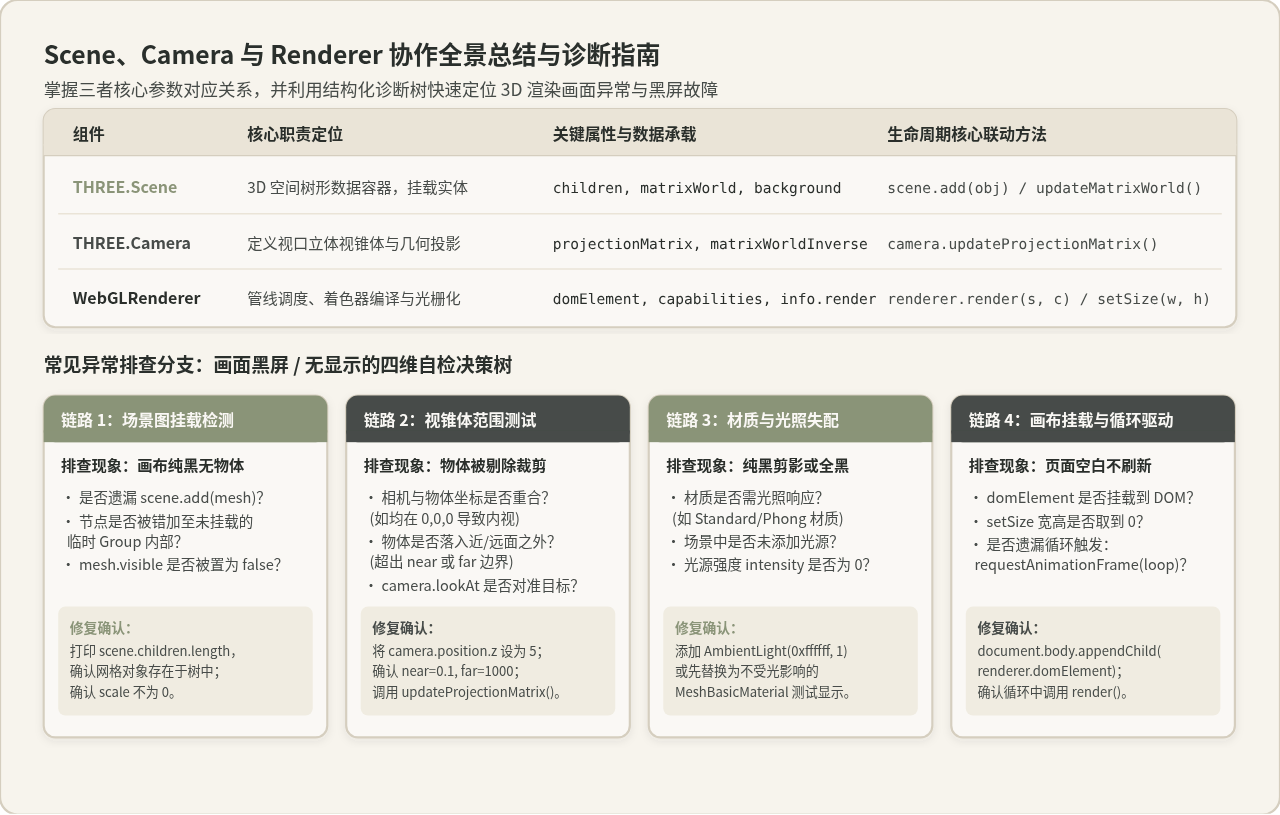
典型异常排查清单
-
实体未进入场景图:
检查是否正确调用了
scene.add(mesh)。如果一个物体仅仅被new THREE.Mesh()实例化,但未挂载到 Scene 根节点或其子节点中,Renderer 遍历场景图时将完全无法探知该对象的存在。可通过打印scene.children验证对象是否在册。 -
视锥体空间错位与裁剪:
物体默认生成在世界原点
(0, 0, 0),如果相机未设置位置(默认同样在(0, 0, 0)),相机就会深陷在物体内部,由于网格默认单面渲染(side: THREE.FrontSide),会导致物体背面被背面剔除而不可见。将相机沿 Z 轴后移(如camera.position.z = 5)并调用camera.lookAt(0, 0, 0)即可解决。此外,若物体距离相机的距离小于camera.near(如小于 0.1)或大于camera.far(如超出 1000),物体也会被视锥体阶段直接剔除。 -
材质缺乏必要光照:
若使用了
MeshStandardMaterial或MeshPhongMaterial等物理着色材质,这些材质的片元着色器必须依赖环境光、平行光或点光源的光照强度计算像素颜色。如果 Scene 中没有添加任何光源,或者光源强度intensity设为了 0,模型将呈现完全无反光的纯黑剪影。快速验证方法是临时换用不受光照影响的MeshBasicMaterial进行测试。 -
渲染器尺寸或循环未建立:
检查
renderer.domElement是否已经通过document.body.appendChild()添加到页面 DOM 结构中;确认renderer.setSize(w, h)传入的宽度和高度不是 0;并确认在requestAnimationFrame驱动的函数内部确实调用了renderer.render(scene, camera)。
Three.js 的设计精髓在于将 3D 应用解耦为数据(Scene)、视角(Camera)与执行器(Renderer)。Scene 负责组织三维空间中客观存在的事物与其树形拓扑关系;Camera 负责确立主观观察视锥体与投影度量矩阵;Renderer 则在每帧循环中充当翻译官,将场景数据和观察视角转化为 GPU 可直接执行的着色指令与 Draw Call。熟练掌握这三者的分工边界、矩阵流动与帧执行时序,是编写高效、可维护 WebGL 应用程序的坚实基石。
anime.js 快速入门:怎么引入库并编写第一个 DOM 动画
2026-11-05 14:22:43
在线JS解密后变量名仍乱码?结合浏览器DevTools调试还原
2026-11-04 20:26:01
怎么在浏览器中运行JavaScript代码并查看输出结果
2026-11-04 09:07:33
JS 获取屏幕分辨率:window.screen.width 与 height 用法
2026-11-04 08:52:48
为什么推荐用DOMContentLoaded代替window.onload初始化JS
2026-11-04 08:42:33
相关标签:







