为什么RGB距离不准?JavaScript中Delta E算法实现高精度颜色相似度
深入解析三维RGB欧氏距离失真的生理与数学原因,详细剖析从sRGB到CIELAB色彩空间的转换流水线,并提供完整无依赖的JavaScript CIEDE2000高精度色差算法实现与两阶段工程优化方案。
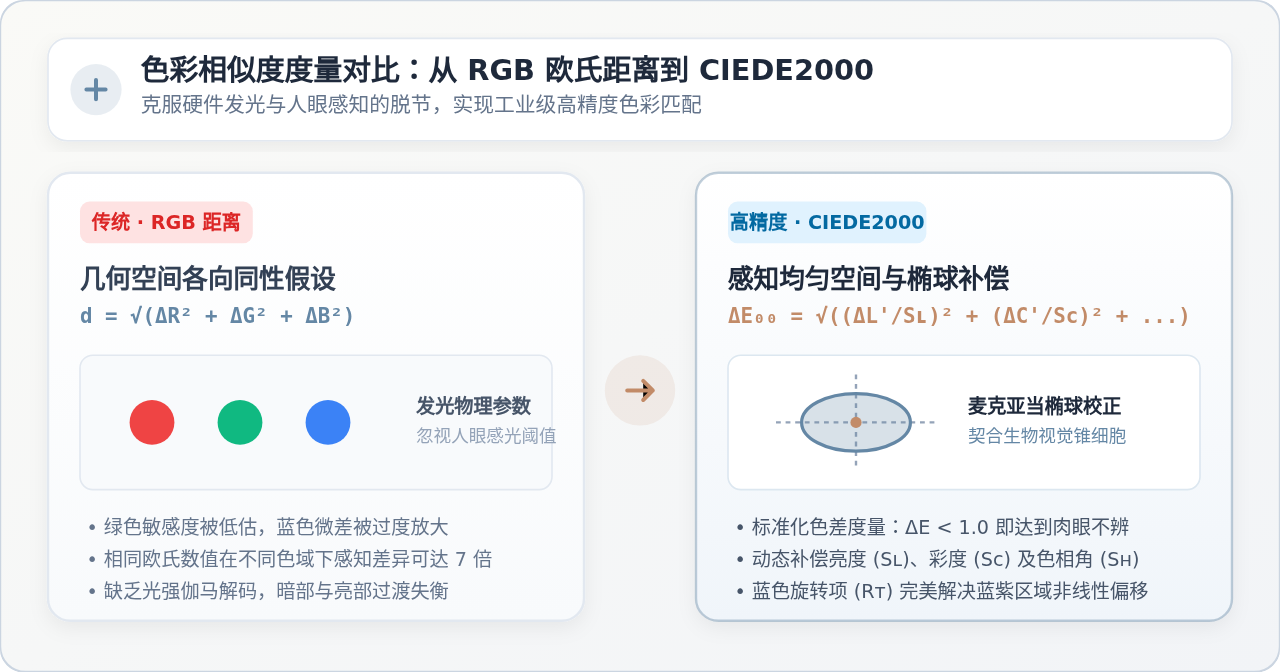
一、为什么三维欧氏 RGB 距离会彻底失真?
在很多初级算法中,开发者倾向于直接使用直角坐标系欧几里得距离公式来衡量两种颜色 (R1, G1, B1) 与 (R2, G2, B2) 之间的相似程度:
// 朴素但具有严重感知缺陷的 RGB 欧氏距离
const rgbDistance = (c1, c2) => Math.sqrt(
  (c1.r - c2.r) ** 2 +
  (c1.g - c2.g) ** 2 +
  (c1.b - c2.b) ** 2
);
这种几何距离在计算机图形渲染中运行极快,但用于判定两色是否“肉眼相似”时会频繁产生误判。这一现象背后的物理与生物学根源主要有三点:
- 视网膜感光锥细胞的不对称响应: 人眼视网膜上分布着三种视锥细胞:L 细胞(长波,对应红光,感光峰值约 560nm)、M 细胞(中波,对应绿光,感光峰值约 530nm)与 S 细胞(短波,对应蓝光,感光峰值约 420nm)。其中 M 细胞与 L 细胞占据总数量的 90% 以上,且在绿光波段具有极高的光通量灵敏度;而 S 细胞数量极少。因此,人眼对绿色的微弱变动极为敏感,但对深蓝色的微调反应迟钝。
- 麦克亚当椭圆(MacAdam Ellipses)效应: 色彩学家麦克亚当在实验中发现,在色度图上以某一颜色为中心,人眼刚刚能够察觉出差别的颜色边界并不是正圆形,而是一个个长短轴不一、方向倾斜的椭圆。在绿色区域,这个感知容差椭圆的面积很大;而在蓝色和紫红色区域,椭圆极其狭窄。直角 RGB 立方体假设三轴各向同性,完全割裂了这种生物物理特性。
- sRGB 的非线性伽马压缩(Gamma Encoding): 计算机存储的 RGB 并非物理辐射亮度,而是经过约 2.2 伽马曲线编码的非线性数值。在深暗区域(例如 RGB 均在 10~40 之间),相同的步长 30 所代表的物理光通量变化率极高;而在高光区域(RGB 在 200~230 之间),同样的数值差所对应的物理亮度增幅相对温和。
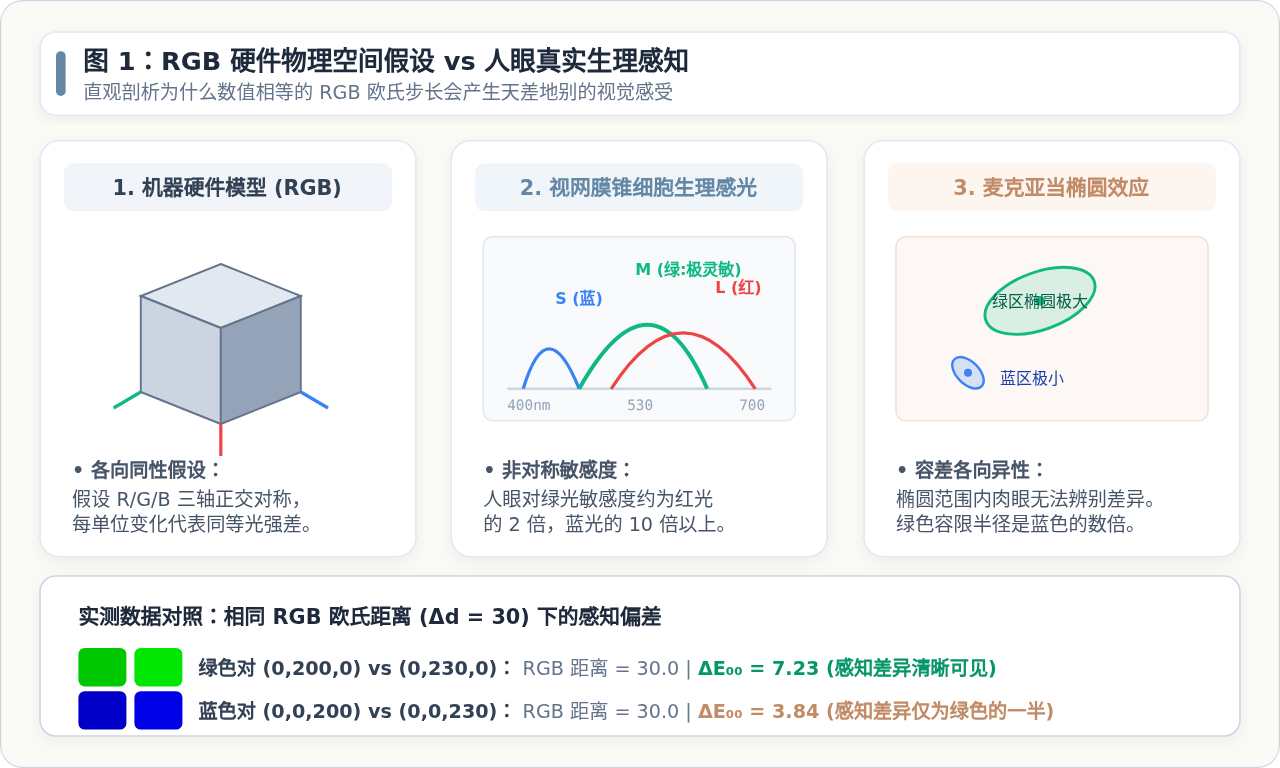
(0, 200, 0) 与 (0, 230, 0),以及纯蓝对 (0, 0, 200) 与 (0, 0, 230) 为例:两组颜色的 RGB 欧氏距离均为 30.0。但如果引入高保真 CIEDE2000 色差算法,前者的色差高达 7.23(肉眼一目了然有明显深浅),而后者仅为 3.84(人眼扫视几乎难以察觉差异)。这证明了 RGB 空间无法作为客观色差判定的依据。
二、现代色彩科学基石:从 sRGB 转换至 CIELAB 空间
为了建立一个感知均匀(Perceptually Uniform)的色彩空间,国际照明委员会(CIE)在 1976 年制定了 CIELAB(即 L*a*b*) 体系。在 CIELAB 中:
L*表示明度(Lightness),取值范围为[0, 100],从最暗的黑色到最亮的白色。a*表示从绿色(负值)到红色(正值)的色相分量,典型范围在[-128, 127]。b*表示从蓝色(负值)到黄色(正值)的色相分量,典型范围在[-128, 127]。
从前端页面常见的十六进制或 rgb(r, g, b) 到 CIELAB 坐标,需要经历严格的四阶数学转换流水线:
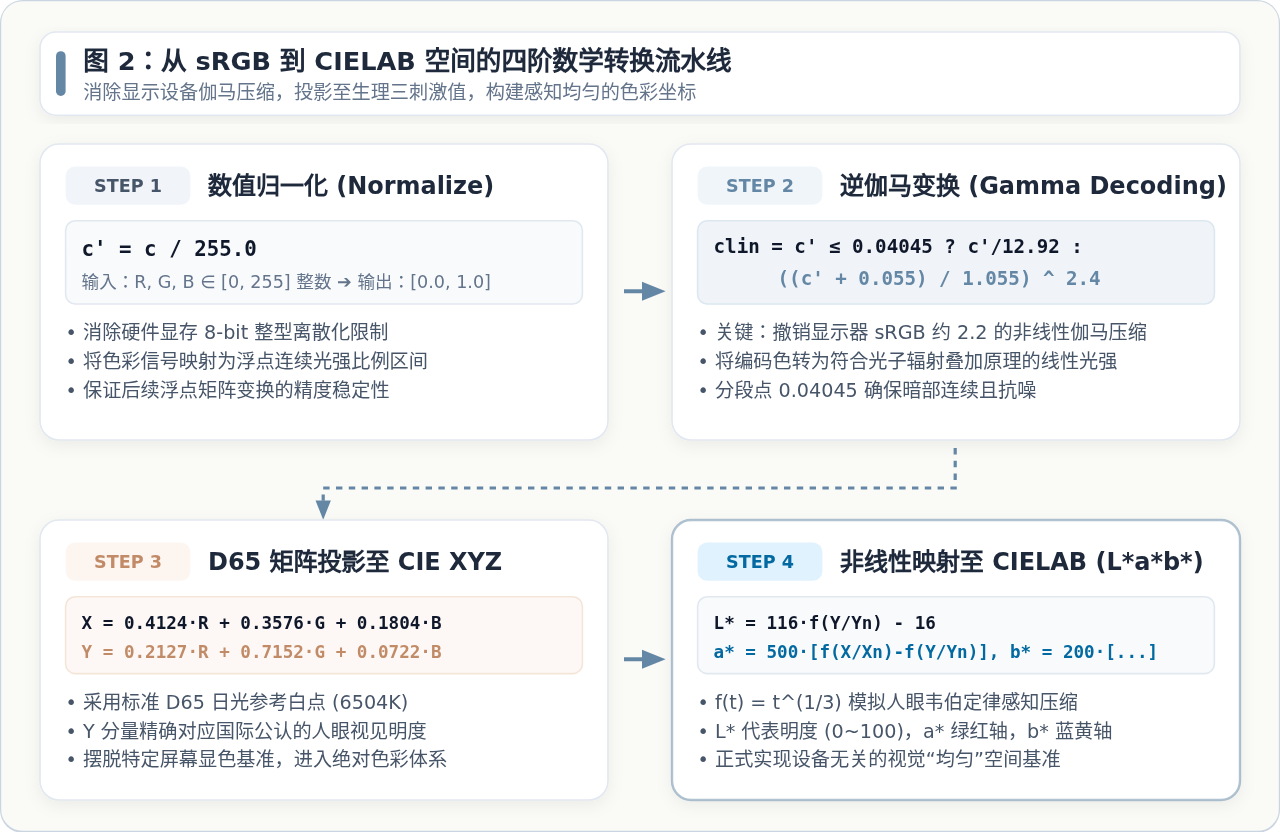
步骤 1:数值归一化(Normalization)
将范围在 [0, 255] 的整型色彩数值除以 255.0,转换为 [0.0, 1.0] 区间的浮点表示。
步骤 2:逆伽马校正(Inverse Gamma Companding)
根据 IEC 61966-2-1 国际标准,解除 sRGB 的非线性伽马压缩,将其还原为与物理发光辐射强度成正比的线性光信号(Linear RGB):
const srgbToLinear = (c) => {
  const v = c / 255.0;
  return v <= 0.04045 ? v / 12.92 : Math.pow((v + 0.055) / 1.055, 2.4);
};
步骤 3:D65 参考白点矩阵变换至 CIE XYZ
CIE XYZ 是基于人眼标准观察者光谱三刺激曲线构建的物理色彩模型。在标准日光光源 D65(色温约 6504K)下,将线性 RGB 与 3×3 矩阵相乘即可得到 X、Y、Z 坐标。其中 Y 分量在物理上精确对应于人眼的光度明度(Luminance)。
步骤 4:非线性立方根变换至 CIELAB
将 XYZ 数值除以 D65 标准白点参考值 (Xn = 0.95047, Yn = 1.00000, Zn = 1.08883),并通过分段立方根函数压缩,模拟视网膜神经元随照度对数压缩的心理物理感知特性。
三、Delta E 算法的演进:CIE76、CIE94 到 CIEDE2000
在色彩学中,两点色彩在感知空间的差异被称为 Delta E(ΔE)。随着工业界对纺织印染、显示器色彩校准和数字成像精度的要求不断提高,Delta E 算法经历了数次关键迭代:
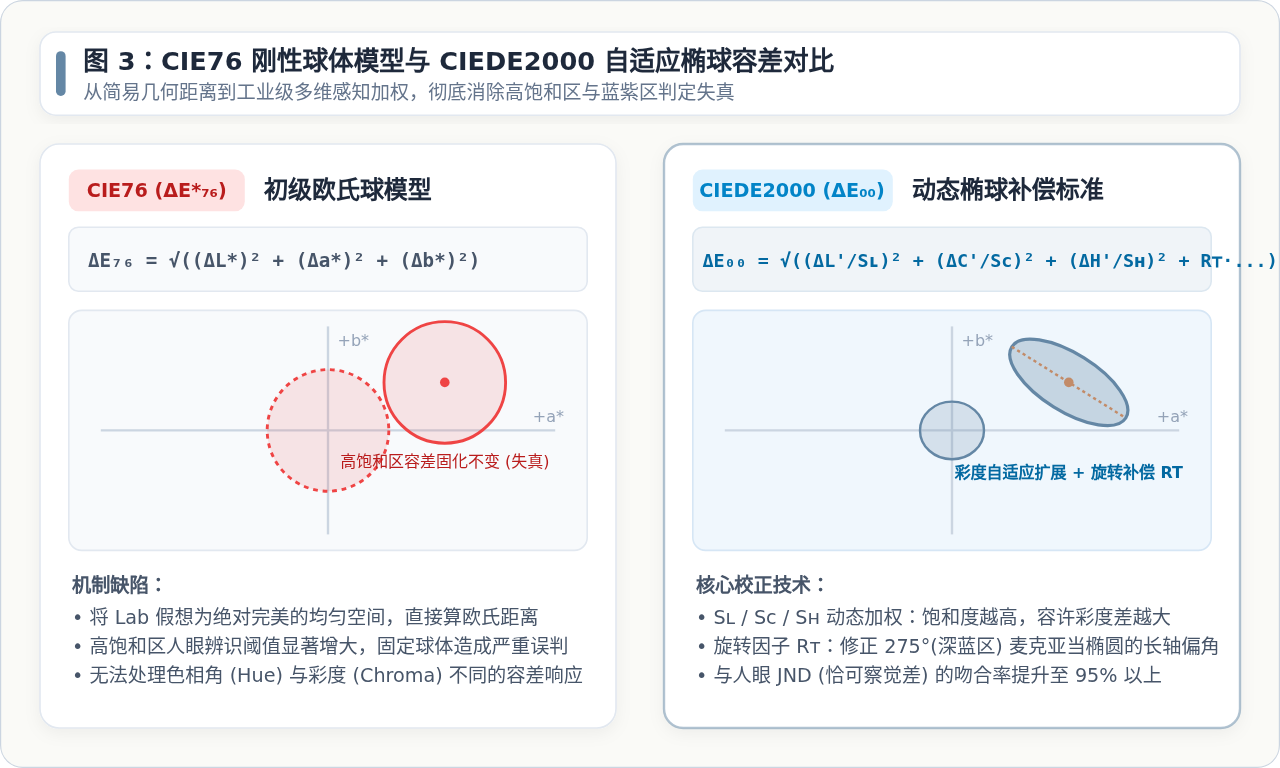
1. CIE76(ΔE*76):简易欧氏距离
CIE76 直接在 CIELAB 空间中求三维欧氏距离:ΔE*76 = √((ΔL*)² + (Δa*)² + (Δb*)²)。虽然它明显优于 RGB 距离,但 CIE76 隐含了一个假设——CIELAB 是绝对理想的均匀空间。实际上,在接近饱和色边缘以及高彩度(Chroma)区域,人眼的容差是一个扁长的椭球而非正圆球,这导致 CIE76 在高饱和色对比时偏差依然较为明显。
2. CIEDE2000(ΔE00):现代工业黄金标准
CIE 于 2000 年公布的 CIEDE2000 是目前公认与人类视觉实验数据相关度最高的算法。它通过一系列精密的数学修正项解决了传统缺陷:
- 彩度加权补偿(Sc): 颜色的彩度越高,人眼对其微小颜色变动的敏感度越低,因此对高饱和色放大容差半径。
- 明度加权补偿(SL): 针对人眼在中等明度与极高/极暗光下的对比敏感度差异进行动态缩放。
- 色相加权与谐波函数(SH & T): 引入与色相角相关的四项傅里叶余弦级数,平滑补偿色轮不同方向上的灵敏度起伏。
- 低彩度中性色平滑因子(G): 修正原点附近中性灰/浅灰区域的轻微变形。
- 蓝色区域旋转项(RT): 彻底修复了在色相角约 275°(蓝紫光交界处)麦克亚当椭圆主轴发生的严重非线性偏转,这是色彩科学界公认最棘手的计算瓶颈。
人类视觉对 Delta E(ΔE00)数值的判别标准
CIEDE2000 输出的数值具备明确的物理感知分级定义(单位为 JND,Just Noticeable Difference):
| ΔE₀₀ 范围 | 感知判定等级 | 实际应用参考意义 |
|---|---|---|
| < 1.0 | 肉眼不可察觉 | 绝大多数人无法区分两色,专业印刷校样合格线。 |
| 1.0 ~ 2.0 | 仔细观察方能察觉 | 只有经过专业训练的质检人员在严苛对照下可见轻微差异。 |
| 2.0 ~ 3.5 | 轻微可见差异 | 普通人在两色紧挨着摆放时能识别出色差,无缝拼接会产生接缝感。 |
| 3.5 ~ 5.0 | 明显色差 | 即使分开摆放也能看出差异,但属于明确的相近色相。 |
| > 5.0 | 显著不同颜色 | 被普通大众视为两种截然不同的颜色。 |
四、JavaScript 完整实现与高精度比对代码
以下为遵循 ES6+ 规范、不依赖任何第三方库的完整原生 JavaScript 实现模块。该实现涵盖完整的 sRGB ➔ CIE XYZ ➔ CIELAB 转换,以及符合 ISO/CIE 11664-6:2014 标准的 CIEDE2000 核心算法。
/**
 * 高精度色彩转换与 CIEDE2000 色差计算模块
 */

// 1. 将 0-255 的 sRGB 转换为物理线性光强
function srgbChannelToLinear(c) {
  const v = c / 255.0;
  return v <= 0.04045 ? v / 12.92 : Math.pow((v + 0.055) / 1.055, 2.4);
}

// 2. sRGB 转 CIE 1931 XYZ (D65 白点)
function rgbToXyz(r, g, b) {
  const rLin = srgbChannelToLinear(r);
  const gLin = srgbChannelToLinear(g);
  const bLin = srgbChannelToLinear(b);

  return {
    x: rLin * 0.4124564 + gLin * 0.3575761 + bLin * 0.1804375,
    y: rLin * 0.2126729 + gLin * 0.7151522 + bLin * 0.0721750,
    z: rLin * 0.0193339 + gLin * 0.1191920 + bLin * 0.9503041
  };
}

// 3. CIE XYZ 转 CIELAB (L*a*b*)
function xyzToLab(x, y, z) {
  // 标准照明体 D65 参考白点
  const Xn = 0.95047, Yn = 1.00000, Zn = 1.08883;
  const xr = x / Xn, yr = y / Yn, zr = z / Zn;

  const epsilon = 216.0 / 24389.0; // ~0.008856
  const kappa = 24389.0 / 27.0;     // ~903.3

  const f = (t) => t > epsilon ? Math.cbrt(t) : (kappa * t + 16.0) / 116.0;

  const fx = f(xr);
  const fy = f(yr);
  const fz = f(zr);

  return {
    L: 116.0 * fy - 16.0,
    a: 500.0 * (fx - fy),
    b: 200.0 * (fy - fz)
  };
}

// 快捷函数:RGB 直接转 CIELAB
function rgbToLab(r, g, b) {
  const xyz = rgbToXyz(r, g, b);
  return xyzToLab(xyz.x, xyz.y, xyz.z);
}

// 角度与弧度转换辅助
const degToRad = (deg) => (deg * Math.PI) / 180.0;
const radToDeg = (rad) => ((rad * 180.0) / Math.PI + 360.0) % 360.0;

/**
 * CIEDE2000 色差高精度计算
 * @param {L: number, a: number, b: number} lab1
 * @param {L: number, a: number, b: number} lab2
 * @param {kL: number, kC: number, kH: number} [weights] 默认为 1, 1, 1
 * @returns {number} Delta E (00)
 */
function deltaE2000(lab1, lab2, weights = { kL: 1, kC: 1, kH: 1 }) {
  const { L: L1, a: a1, b: b1 } = lab1;
  const { L: L2, a: a2, b: b2 } = lab2;
  const { kL, kC, kH } = weights;

  // 阶段 1:计算 a'、C' 与色相角 h'
  const C1_star = Math.hypot(a1, b1);
  const C2_star = Math.hypot(a2, b2);
  const C_bar = (C1_star + C2_star) / 2.0;

  const C_bar7 = Math.pow(C_bar, 7);
  const G = 0.5 * (1.0 - Math.sqrt(C_bar7 / (C_bar7 + Math.pow(25.0, 7))));

  const a1_prime = (1.0 + G) * a1;
  const a2_prime = (1.0 + G) * a2;

  const C1_prime = Math.hypot(a1_prime, b1);
  const C2_prime = Math.hypot(a2_prime, b2);

  const h1_prime = radToDeg(Math.atan2(b1, a1_prime));
  const h2_prime = radToDeg(Math.atan2(b2, a2_prime));

  // 阶段 2:计算差值 ΔL', ΔC', ΔH'
  const delta_L_prime = L2 - L1;
  const delta_C_prime = C2_prime - C1_prime;

  let delta_h_prime = 0.0;
  if (C1_prime * C2_prime !== 0) {
    const diff = h2_prime - h1_prime;
    if (Math.abs(diff) <= 180.0) {
      delta_h_prime = diff;
    } else if (diff > 180.0) {
      delta_h_prime = diff - 360.0;
    } else {
      delta_h_prime = diff + 360.0;
    }
  }

  const delta_H_prime = 2.0 * Math.sqrt(C1_prime * C2_prime) *
    Math.sin(degToRad(delta_h_prime / 2.0));

  // 阶段 3:计算均值与加权因子
  const L_bar_prime = (L1 + L2) / 2.0;
  const C_bar_prime = (C1_prime + C2_prime) / 2.0;

  let h_bar_prime = 0.0;
  if (C1_prime * C2_prime === 0) {
    h_bar_prime = h1_prime + h2_prime;
  } else {
    const diff = Math.abs(h1_prime - h2_prime);
    const sum = h1_prime + h2_prime;
    if (diff <= 180.0) {
      h_bar_prime = sum / 2.0;
    } else if (sum < 360.0) {
      h_bar_prime = (sum + 360.0) / 2.0;
    } else {
      h_bar_prime = (sum - 360.0) / 2.0;
    }
  }

  // T 项计算
  const T = 1.0 -
    0.17 * Math.cos(degToRad(h_bar_prime - 30.0)) +
    0.24 * Math.cos(degToRad(2.0 * h_bar_prime)) +
    0.32 * Math.cos(degToRad(3.0 * h_bar_prime + 6.0)) -
    0.20 * Math.cos(degToRad(4.0 * h_bar_prime - 63.0));

  // 旋转项与缩放项
  const delta_theta = 30.0 * Math.exp(-Math.pow((h_bar_prime - 275.0) / 25.0, 2));
  const C_bar_prime7 = Math.pow(C_bar_prime, 7);
  const R_C = 2.0 * Math.sqrt(C_bar_prime7 / (C_bar_prime7 + Math.pow(25.0, 7)));

  const L_diff_sq = Math.pow(L_bar_prime - 50.0, 2);
  const S_L = 1.0 + (0.015 * L_diff_sq) / Math.sqrt(20.0 + L_diff_sq);
  const S_C = 1.0 + 0.045 * C_bar_prime;
  const S_H = 1.0 + 0.015 * C_bar_prime * T;

  const R_T = -Math.sin(degToRad(2.0 * delta_theta)) * R_C;

  // 阶段 4:合并汇总最终色差
  const termL = delta_L_prime / (kL * S_L);
  const termC = delta_C_prime / (kC * S_C);
  const termH = delta_H_prime / (kH * S_H);

  return Math.sqrt(
    termL * termL +
    termC * termC +
    termH * termH +
    R_T * termC * termH
  );
}
测试验证与控制台实测比对
我们将上述算法与普通 RGB 欧氏距离在具体用例中进行对比,观察控制台输出结果:
// 案例 1:绿色细微调节 (0, 200, 0) vs (0, 230, 0)
const g1 = { r: 0, g: 200, b: 0 };
const g2 = { r: 0, g: 230, b: 0 };
const lab_g1 = rgbToLab(g1.r, g1.g, g1.b);
const lab_g2 = rgbToLab(g2.r, g2.g, g2.b);

// 案例 2:蓝色细微调节 (0, 0, 200) vs (0, 0, 230)
const b1 = { r: 0, g: 0, b: 200 };
const b2 = { r: 0, g: 0, b: 230 };
const lab_b1 = rgbToLab(b1.r, b1.g, b1.b);
const lab_b2 = rgbToLab(b2.r, b2.g, b2.b);

console.log("绿色对 RGB 欧氏距离:", Math.hypot(g1.r-g2.r, g1.g-g2.g, g1.b-g2.b).toFixed(2)); // 30.00
console.log("绿色对 CIEDE2000 ΔE:", deltaE2000(lab_g1, lab_g2).toFixed(2));                     // 7.23

console.log("蓝色对 RGB 欧氏距离:", Math.hypot(b1.r-b2.r, b1.g-b2.g, b1.b-b2.b).toFixed(2)); // 30.00
console.log("蓝色对 CIEDE2000 ΔE:", deltaE2000(lab_b1, lab_b2).toFixed(2));                     // 3.84
五、工程落地选型与大规模计算优化建议
CIEDE2000 虽具备顶级的感知保真度,但由于包含大量的幂函数、开方及三角函数(sin、cos、atan2),在处理大规模数据(例如百万级图片主色检索、视频帧实时分析、调色板聚类)时,若对每对颜色都执行完整 CIEDE2000,可能造成明显的 CPU 性能开销。
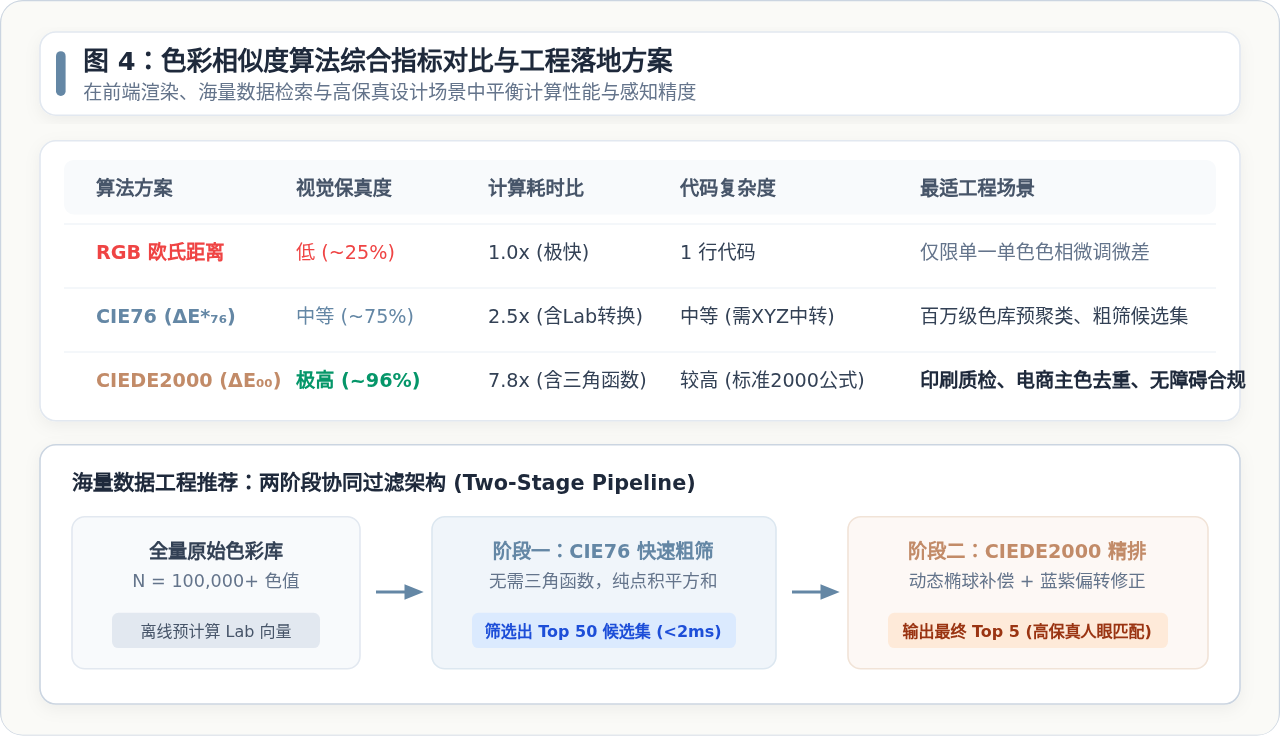
在实际生产环境中,推荐采用以下性能优化策略:
-
离线预计算与 CIELAB 向量持久化: 不要在相似度匹配查询阶段重复执行
srgbToLinear ➔ rgbToXyz ➔ xyzToLab的三次转化。当颜色数据入库时,直接将(L*, a*, b*)作为三维浮点向量建立索引,避免每次比对都做逆伽马解码。 -
两阶段级联过滤架构(Two-Stage Cascaded Pipeline):
在面对包含数万到数十万候选颜色的图库聚类或商品检索时:
- 阶段一(粗筛): 使用 CIE76 欧氏距离平方(
(ΔL*)² + (Δa*)² + (Δb*)²),直接省略开平方运算,利用简单的加减乘法在 2 毫秒内过滤出前 50 个最近邻候选。 - 阶段二(精排): 仅对粗筛入围的 50 个候选执行精细的 CIEDE2000 计算并重排,取前 5 个作为最终呈现给用户的高精度结果。
- 阶段一(粗筛): 使用 CIE76 欧氏距离平方(
-
TypedArray 与定点查表: 如果需要在 Web Worker 或 WebAssembly 中批量处理数十万像素,可将 256 阶伽马解码与立方根变换预先构建为静态
Float32Array查找表(LUT),完全消除循环内部重复的分支与浮点幂运算。
JavaScript split()方法基础语法与简单分隔符示例
2026-11-17 10:27:21
JS处理跨时区时间相减误差:UTC与本地时间的陷阱
2026-11-17 09:17:14
JS数组去重:使用Set实现最简代码
2026-11-16 15:05:32
Promise和fetch在不支持浏览器中的Polyfill解决方案
2026-11-16 13:42:31
JS定时器回调中this指向丢失怎么解决
2026-11-16 13:19:35