小米仿生手重磅升级:尺寸拟人,全掌触觉与仿生汗腺技术亮相
小米机器人仿生手大升级:从“能用”到“类人”的跨越 今年3月初,小米公布了一项进展:在自家的汽车工厂里,机器人已经能在自攻螺母上件工站持续作业3小时,双侧安装成功率达到了90.2%,并且完全跟上了76秒的生产节拍。这标志着机器人从实验室走向真实产线,迈出了扎实的一步。 然而,90.2%的成功率对于追
小米机器人仿生手大升级:从“能用”到“类人”的跨越
今年3月初,小米公布了一项进展:在自家的汽车工厂里,机器人已经能在自攻螺母上件工站持续作业3小时,双侧安装成功率达到了90.2%,并且完全跟上了76秒的生产节拍。这标志着机器人从实验室走向真实产线,迈出了扎实的一步。
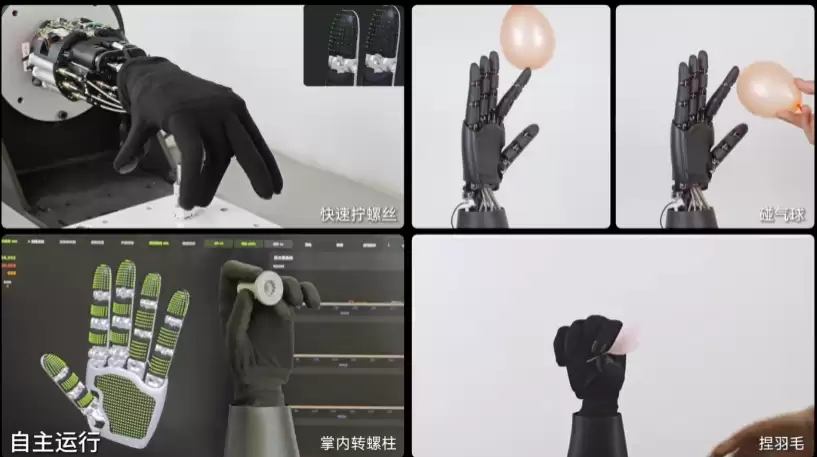
然而,90.2%的成功率对于追求极致效率的制造业来说,依然有提升空间。于是,一场针对机器人“双手”的深度优化开始了。小米近日宣布,对Xiaomi CyberOne的仿生手进行了一系列关键改造:体积压缩了惊人的60%,使其完全匹配工人手部尺寸;自由度增加了64%;全掌触觉传感器的覆盖面积扩大到8200平方毫米;抓握循环寿命突破15万次;甚至还引入了仿生汗腺设计来强化散热。
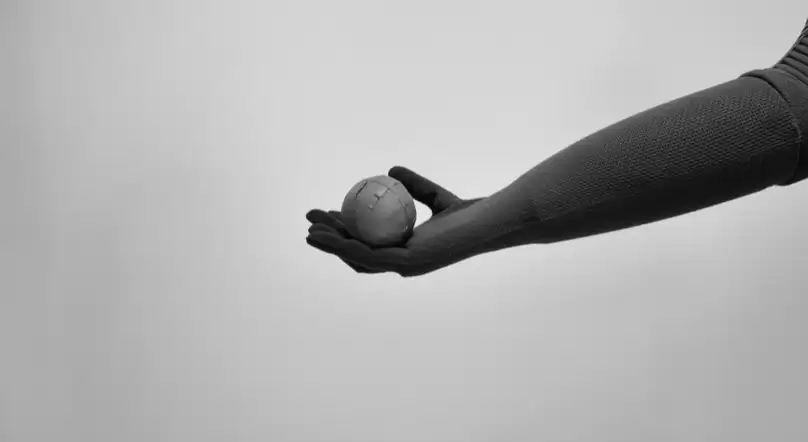
这一系列升级的目标很明确:打造一个能在工厂环境中稳定、可靠作业的仿生手,将作业成功率无限逼近100%。
触觉感知的瓶颈与破局
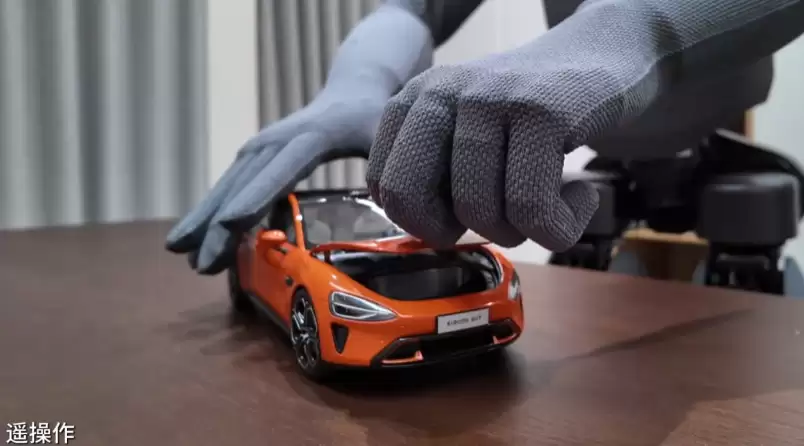
在向100%成功率迈进的过程中,研发团队遇到了两个核心难题。首先,当视觉被遮挡时,机器人需要依赖触觉来完成精细的掌内操作,但市面上很难找到能提供全掌触觉感知的成熟方案。其次,获取触觉数据严重依赖低效的“遥操作”方式,这成了数据积累和算法训练的瓶颈。
转机出现在“触觉手套”这一方案上。它带来了三重好处:第一,它能真正实现从指尖、指腹到掌心的全掌触觉覆盖;第二,人类可以直接穿戴手套进行操作,高效生成海量的真实操作数据集;第三,手套作为一种“耗材”,磨损后更换方便,大大降低了维护复杂度。
测试表明,当人手和仿生手(通过遥操作)佩戴同样的触觉手套执行相同动作时,获得的触觉数据具有高度相似性。这为数据迁移和应用打开了大门。
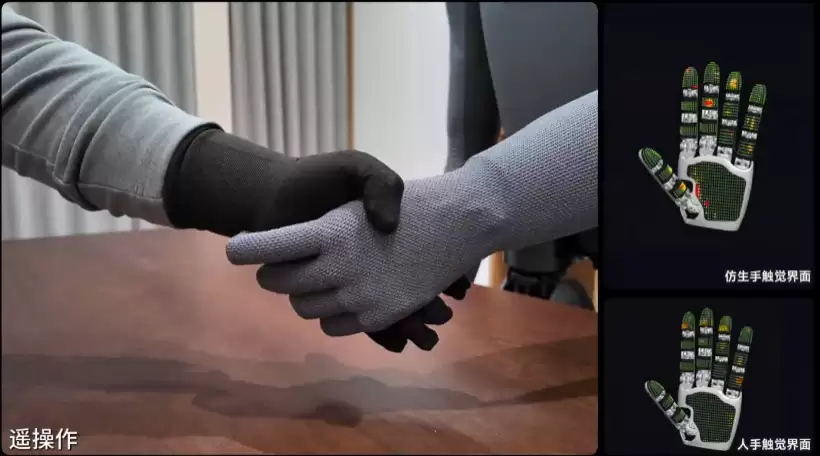
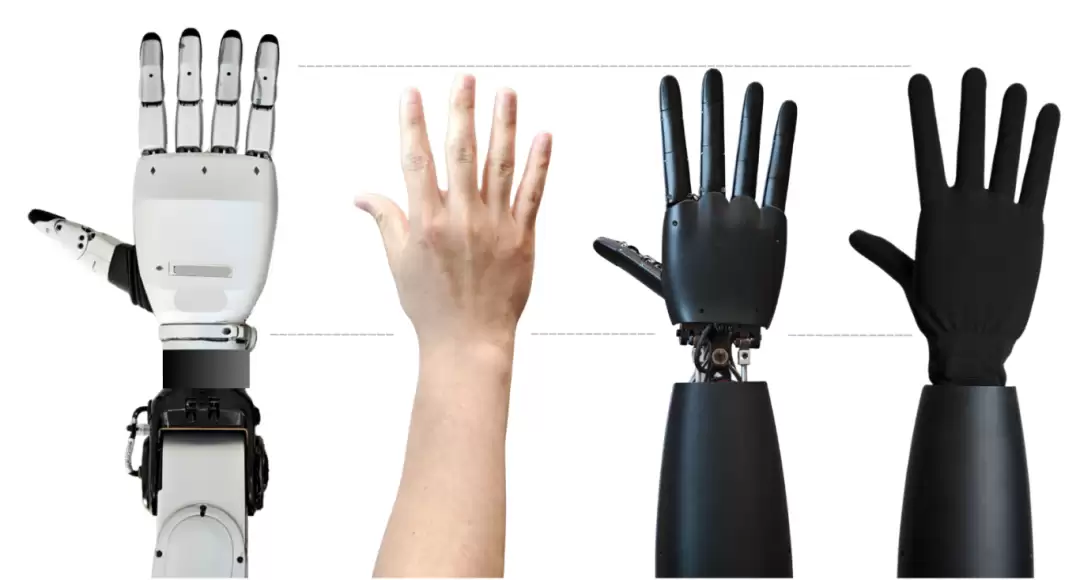
为了最大化利用人手采集的数据,一个必然的逻辑出现了:机器人仿生手必须尽可能向真人手看齐。这意味着它需要1:1的人手比例与近似构型,同时在运动空间、驱动能力、惯性分布和操控响应等方面也要尽量对标。只有这样,才能最大限度地缩小仿真与真机、人类操作与机器人操作之间的“代沟”。
向人手尺寸进发:压缩、增自由与可靠性攻坚
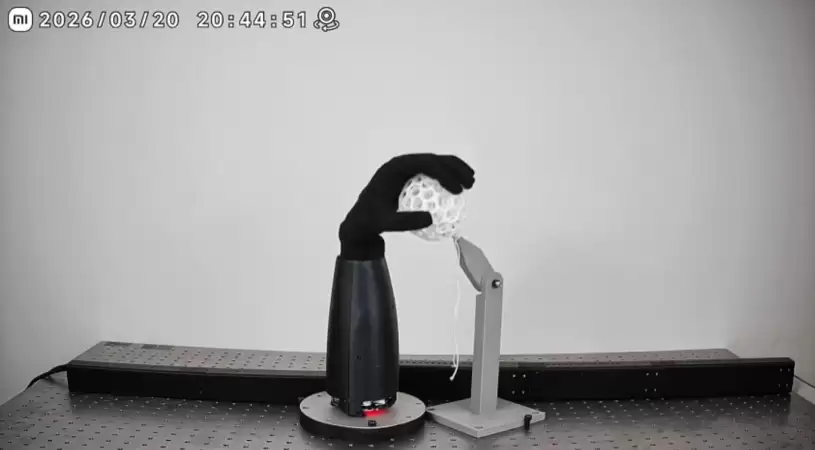
于是,在原有已达到90%以上成功率的仿生手基础上,一场“瘦身增能”的改造启动了。最终成果是体积压缩约60%(从228mm * 105mm * 64mm 降至 187mm * 88mm * 36mm),自由度提升50%,主动自由度更是增加了83%。
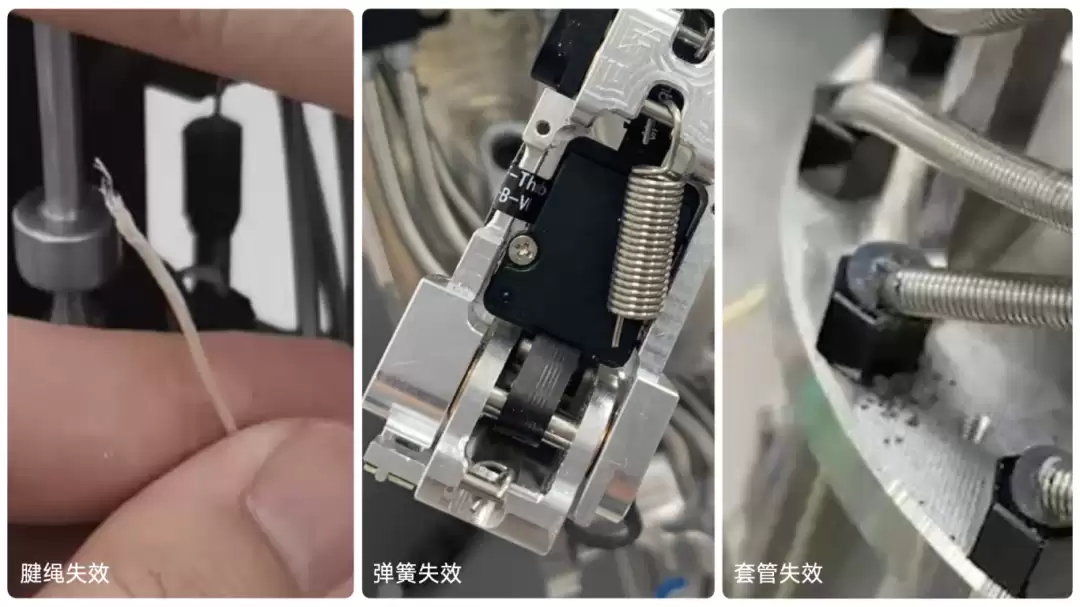
然而,在有限的尺寸内将自由度提升至人手水平(22-27个自由度),最大的拦路虎便是硬件可靠性和散热问题。在实际工厂场景中,即便是简单的抓放动作,仿生手内部的腱绳、弹簧、套管等部件也常常在不到一万次循环后就出现失效。
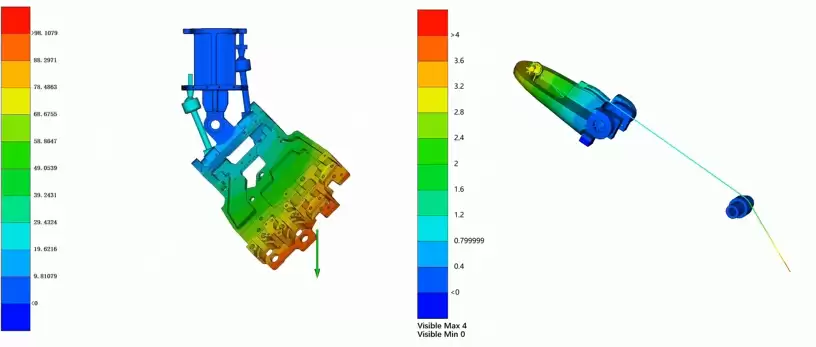
应对之道是持续的“设计-仿真-测试”迭代循环。针对具体的操作场景,对内部每一个微小零件进行耐久性优化,从而从整体上提升仿生手的综合可靠性。经过过去一年的努力,新一代仿生手在抓握这类重复操作中,已能实现超过15万次的循环寿命,并稳定获取触觉数据。
仿生汗腺:给机器手“降温”的巧思
更多主动自由度意味着需要集成更多电机。当所有这些电机被塞进狭小的手臂空间时,局部过热就成了严峻挑战。在重载应用中,单手机器人关节的功率可能超过100瓦,其中相当一部分会转化为热量。尤其在电机堵转等高热损耗工况下,散热效率直接决定了机器人连续高强度作业的时长。
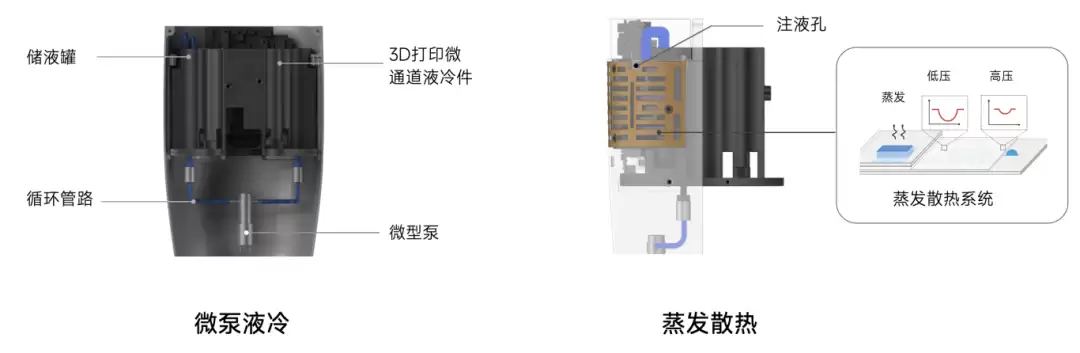
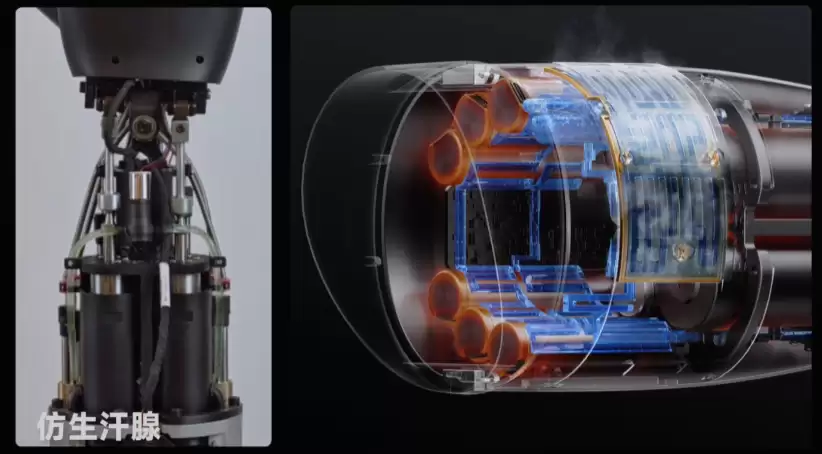
除了常规的被动散热,研发团队从生物学中获得了灵感——模仿人类汗腺的蒸发散热机制。要知道,在室温下,1毫升水的蒸发就能带走超过2000焦耳的热量。他们在紧凑的小臂结构内,通过金属3D打印制造出液冷循环通道,利用微型泵将电机产生的热量转移至蒸发区,借助水分蒸发快速吸热降温。
实际测试结果令人鼓舞:这套“仿生汗腺”系统每分钟可蒸发0.5毫升水,提供约10瓦的主动散热能力,为仿生手长时间稳定运行提供了保障。
让动作也“拟人”:触觉与AI学习的融合
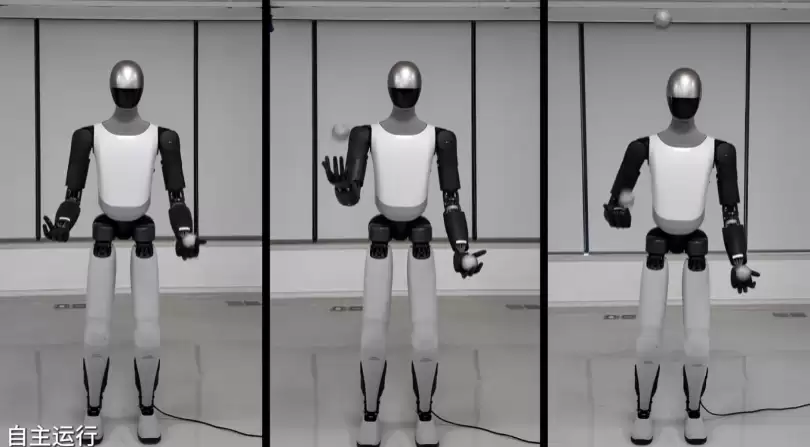
硬件升级只是基础,让机器手的动作本身就像人手一样自然流畅,才是更高的追求。小米的研发方向是让仿生手在抓握时具备类人的柔顺性与包覆感,拥有与人手相当的运动范围、执行速度和负载能力。
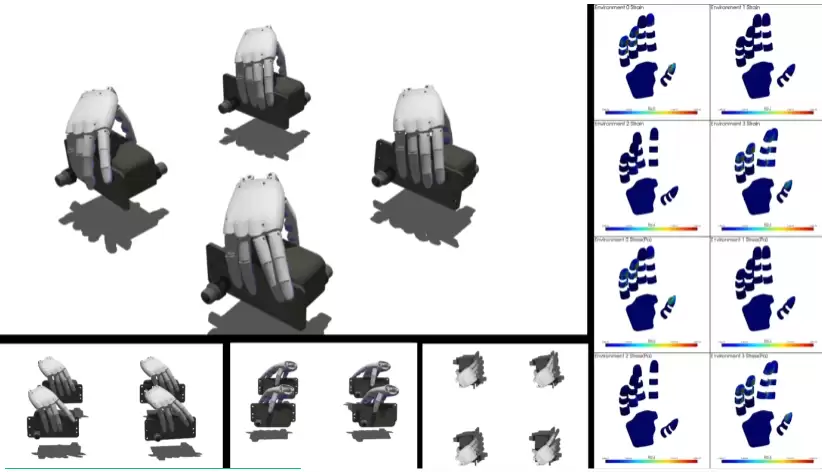
实现路径是数据驱动与AI学习。首先,大量采集人手的真实抓握数据;随后,在仿真环境中,融合触觉信息,运用模仿学习与强化学习策略,对海量的数字化零件进行训练;最终,让AI自主生成接近人类的、拟人的抓握姿态。
至此,基于尺寸优化、可靠性提升、散热创新和拟人化算法这一系列研发成果,小米的仿生手已经具备了完成复杂作业的潜力。目前,实验室里正在探索更多依赖于精细触觉的高难度操作,机器人的“手”艺,正在不断逼近甚至超越人类。