ammo.js 入门:Web 项目中引入库与初始化物理世界
深入讲解在现代 Web 项目中如何正确引入 ammo.js,解析其 WebAssembly 异步载入机制,并从底层装配五大核心构件创建稳定的离散动力学物理世界与推进步进仿真。
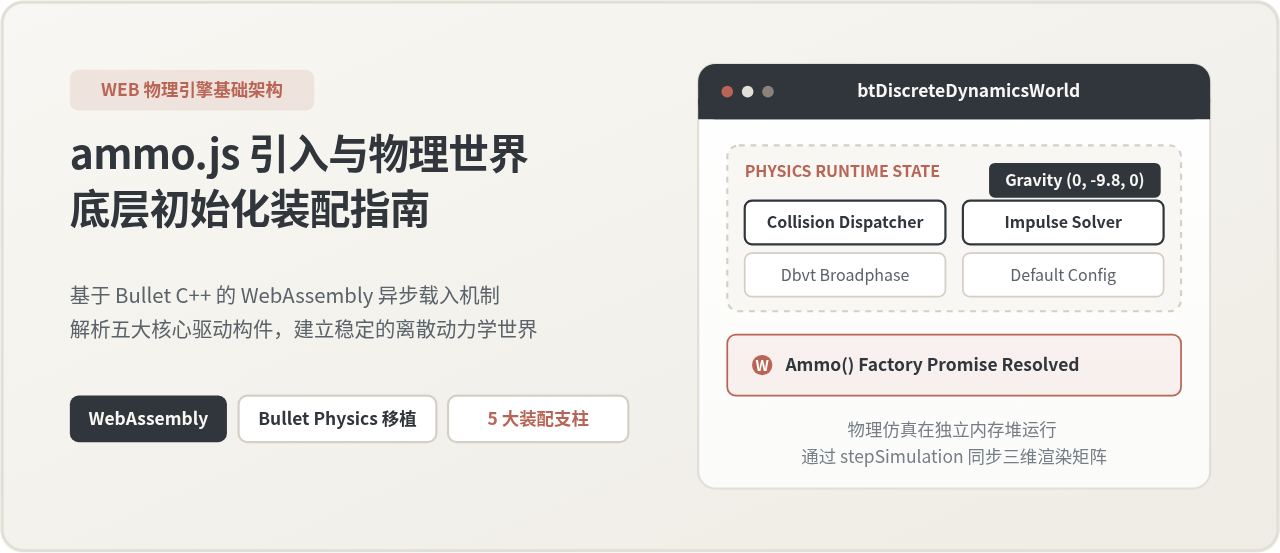
ammo.js 是将开源工业级 C++ 物理引擎 Bullet 编译为 WebAssembly 的 JavaScript/WebAssembly 移植库。在 Web 项目中,它不能像普通纯 JS 工具库那样同步调用,而是需要处理静态 WASM 二进制文件的定位加载,并由底层依序组装五大核心组件来启动物理世界。本文详细梳理其在 Web 项目中的引入规范与离散动力学世界(btDiscreteDynamicsWorld)的标准初始化过程。
一、理解 ammo.js 的特殊性:从 C++ 到 WebAssembly
在着手编写代码之前,必须明确 ammo.js 与普通前端 npm 包的核心差异。Bullet Physics 原生由 C++ 编写,Mozilla 的 Emscripten 工具链通过两套文件将其转换为浏览器可用资源:
- ammo.wasm.js:胶水代码(Glue Code)。负责在 JavaScript 与底层编译内存之间搭建桥梁,声明全局工厂函数,并在执行时挂载所有导出的 C++ 类结构映射。
- ammo.wasm.wasm:编译后的二进制模块。包含 Bullet 引擎完整的数值积分、碰撞检测与几何算法机器码,运行在浏览器的 WebAssembly 虚拟机中。
因为 WASM 文件必须经过网络请求拉取并由浏览器异步编译,所以 Ammo 导出的并非一个已经初始化的工具对象,而是一个返回 Promise 的工厂函数。在 Promise 兑现之前,任何试图创建物理对象(如 new Ammo.btVector3())的代码都会抛出运行时未定义错误。
此外,ammo.js 内部的对象分配在 WebAssembly 的线性内存(C++ 堆内存)中。V8 等浏览器的垃圾回收器(Garbage Collector)无法追踪这些分配,这也意味着开发者在物理世界生命周期结束或销毁物体时,必须遵循显式释放的准则。
二、在 Web 项目中正确引入 ammo.js
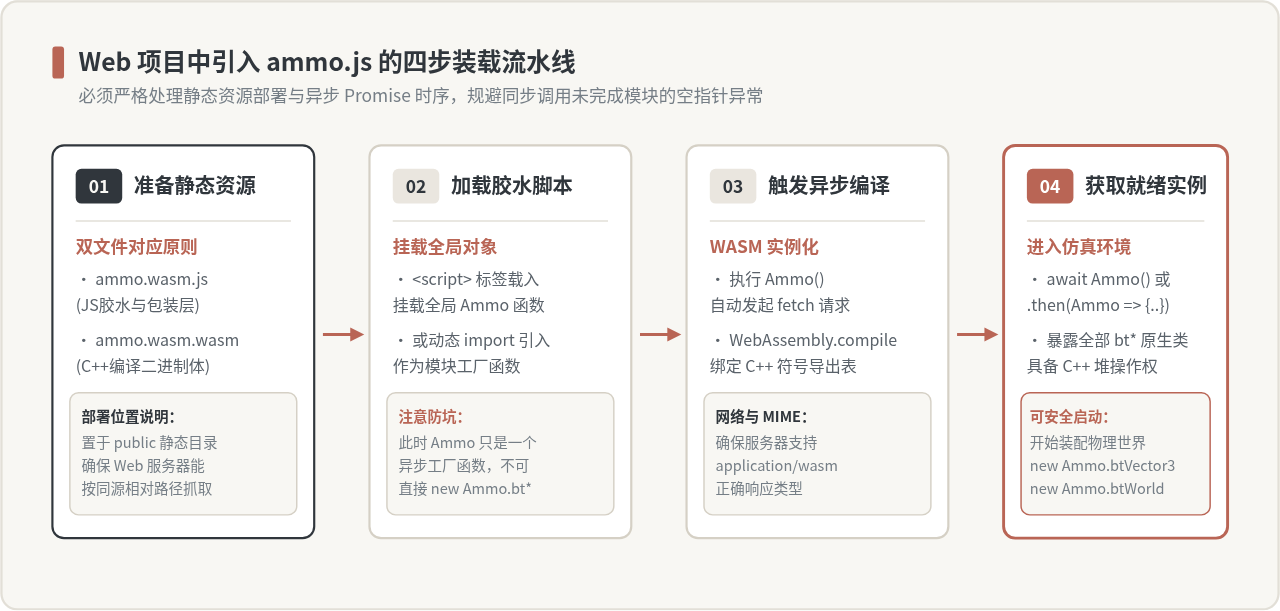
无论采用传统的 HTML 原生脚本引入,还是使用 Vite、Webpack 等现代构建工具,核心任务都是:保证 glue 脚本能够精准定位到对应的 .wasm 二进制文件,并等待其初始化完毕。
1. 文件存放与静态托管
通常推荐使用官方仓库构建出的 WASM 版本(位于 ammo.js 仓库的 builds/ammo.wasm.js 与 builds/ammo.wasm.wasm)。在基于 Vite 或 Webpack 的工程中,应将这两个文件放置在不受打包工具哈希重命名的静态目录(例如 public/ammo/)。
2. 静态页面与模块化引入方式
在传统 HTML 中,可以直接通过 <script> 标签载入胶水文件,胶水代码会在全局作用域暴露一个名为 Ammo 的工厂函数:
<!-- index.html -->
<script src="/ammo/ammo.wasm.js"></script>
<script>
  // Ammo 是一个全局工厂函数,传入配置对象或直接调用
  Ammo().then((ammoInstance) => {
    // 此时 WebAssembly 已编译挂载,ammoInstance 即具备完整 API 的物理库
    console.log("ammo.js 物理运行时初始化就绪");
    startPhysicsApp(ammoInstance);
  });
</script>
如果是在 Vite 或现代工程中按模块引入,由于胶水代码通常采用 UMD/Global 导出,可以配置 locateFile 钩子显式指定 wasm 路径,避免浏览器去错误的根路径请求二进制文件导致 404:
// physicsLoader.js
export async function loadAmmo() {
  if (window.Ammo) {
    // 调用工厂函数,并通过 locateFile 告知 wasm 资源的绝对访问 URL
    const ammoInstance = await window.Ammo({
      locateFile(path) {
        if (path.endsWith('.wasm')) {
          return '/ammo/ammo.wasm.wasm';
        }
        return path;
      }
    });
    return ammoInstance;
  }
  throw new Error("ammo.wasm.js 未在全局挂载,请检查 script 标签引入路径");
}
当在生产环境部署时,必须确认 Web 服务器(Nginx、Apache 或 CDN)为 .wasm 文件配置了正确的 MIME 类型:application/wasm。如果返回 text/plain 或 application/octet-stream,部分现代浏览器会在流式编译时抛出警告甚至终止载入。
三、初始化物理世界的五大核心构件
许多刚接触 Bullet 或 ammo.js 的开发者会困惑:为什么不能像其他引擎那样一行 new World() 搞定,而是必须依序构造好几个看起来冗长复杂的类?
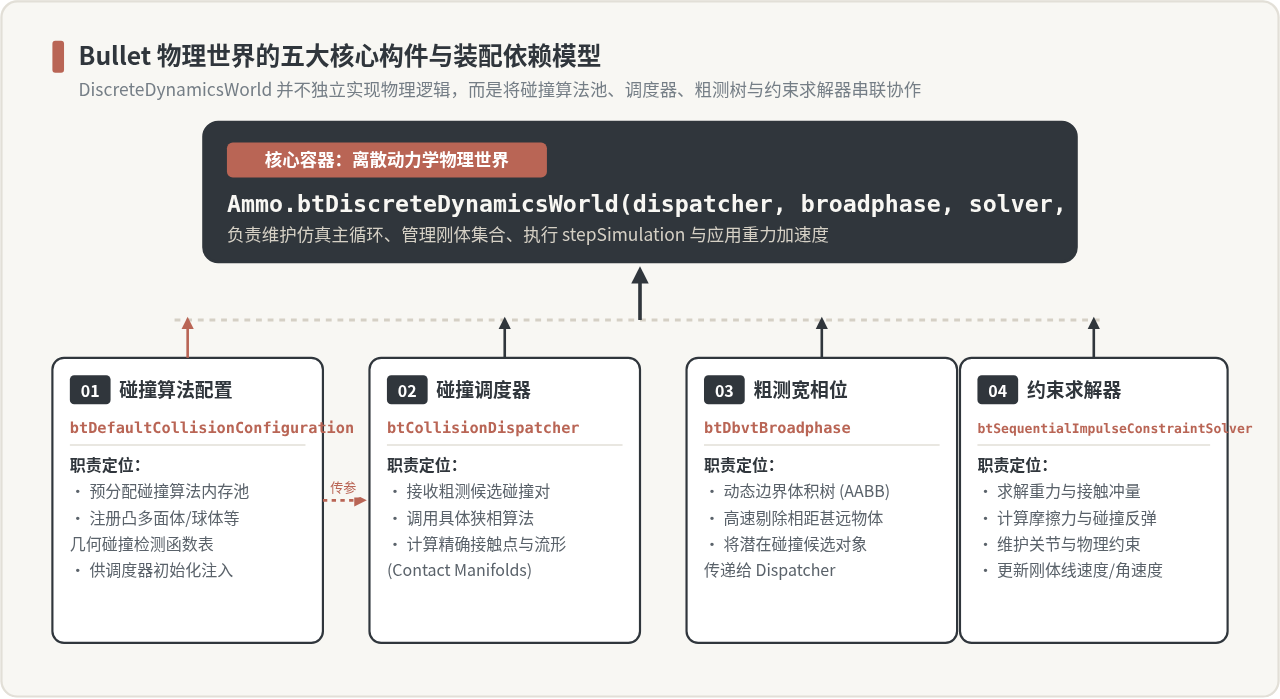
原因在于 Bullet 引擎采用了高度解耦的工业级架构设计。一个完整的刚体动力学系统需要分别处理内存策略、碰撞分发、空间索引和数学约束求解。在 ammo.js 中,顶层的 btDiscreteDynamicsWorld 只是一个装配容器,它需要将以下四个构件注入其中才能正常运转。
1. 碰撞配置(btDefaultCollisionConfiguration)
负责为整个物理模拟期间的碰撞检测预分配内存池,并注册系统内置的标准碰撞算法(例如球体对球体、盒体对盒体、凸多面体对凸多面体等)。它为底层的碰撞算法分配器提供策略支撑。
2. 碰撞分发器(btCollisionDispatcher)
以 btDefaultCollisionConfiguration 为构造参数。它的职责是细测阶段(Narrowphase)的碰撞调度:当系统发现两个物体的包围盒发生重叠时,分发器会检索对应的几何类型,调用具体的数学算法计算接触点(Contact Points)、碰撞法向量以及穿透深度(Penetration Depth),生成接触流形(Contact Manifolds)。
3. 粗测宽相位(btDbvtBroadphase)
全称是基于动态边界体积树(Dynamic Bounding Volume Tree)的粗测阶段接口。三维场景中如果有成百上千个物体,两两计算几何相交的时间复杂度是 O(n²)。Broadphase 使用动态 AABB 空间分割树,以极高效率过滤掉空间相距甚远的物体,仅将可能发生碰撞的“潜在对”传递给分发器。
4. 序列冲量约束求解器(btSequentialImpulseConstraintSolver)
Bullet 物理仿真真实感的数学核心。负责在离散时间步内,依据牛顿力学、能量守恒与阻尼系数,求解重力加速度、支撑接触反作用力、静摩擦力与动摩擦力,以及铰链、滑块等机械约束。
5. 离散动力学物理世界(btDiscreteDynamicsWorld)
物理系统的最高统筹者。构造函数严格按顺序接收:(dispatcher, broadphase, solver, collisionConfiguration)。它统领所有注册的刚体、幽灵对象(Ghost Objects)和约束,并在每帧步进中驱动上述构件协调工作。
四、完整实战:从零构建物理世界实例
下面给出可以在 Web 项目中直接复用的完整物理世界初始化函数。代码清晰展示了从等待模块就绪、实例化五大构件、配置重力向量,到构建仿真循环的基础闭环。
/**
 * 物理上下文封装对象
 */
class PhysicsContext {
  constructor(Ammo) {
    this.Ammo = Ammo;

    // 1. 实例化碰撞配置 (管理算法与内存分配)
    this.collisionConfiguration = new Ammo.btDefaultCollisionConfiguration();

    // 2. 实例化碰撞分发器 (依赖配置对象)
    this.dispatcher = new Ammo.btCollisionDispatcher(this.collisionConfiguration);

    // 3. 实例化粗测宽相位 (动态 AABB 树)
    this.broadphase = new Ammo.btDbvtBroadphase();

    // 4. 实例化约束求解器 (序列冲量求解器)
    this.solver = new Ammo.btSequentialImpulseConstraintSolver();

    // 5. 装配离散动力学世界 (注意参数顺序:分发器、粗测、求解器、配置)
    this.world = new Ammo.btDiscreteDynamicsWorld(
      this.dispatcher,
      this.broadphase,
      this.solver,
      this.collisionConfiguration
    );

    // 6. 设置物理世界的全局重力向量 (标准地球重力沿 Y 轴负方向 9.8 m/s²)
    const gravityVector = new Ammo.btVector3(0, -9.8, 0);
    this.world.setGravity(gravityVector);

    // 注意:传参完毕后释放临时向量,避免占用 WASM 内存
    Ammo.destroy(gravityVector);

    console.log("Bullet 物理世界装配完成,重力已设为 -9.8 m/s²");
  }

  /**
   * 物理时间步进更新
   * @param {number} deltaTime 距上一帧的实际流逝时间 (秒)
   */
  update(deltaTime) {
    if (this.world) {
      // 最大子步数设为 10,内部固定子步长为 1/60 秒
      this.world.stepSimulation(deltaTime, 10, 1 / 60);
    }
  }
}
关键参数解析:理解 stepSimulation 的运转方式
在渲染主循环(如 requestAnimationFrame)中,我们不能直接依赖不稳定的浏览器帧间隔来更新物理。如果用户屏幕发生掉帧,直接单步积分会导致物体穿透墙面。Bullet 的 stepSimulation 设计巧妙地解决了这一矛盾。
stepSimulation(deltaTime, maxSubSteps, fixedTimeStep) 接受三个参数:
- deltaTime:外部渲染循环计算出的实际耗时。例如 60 FPS 时大约为 0.016 秒,发生卡顿时可能飙升至 0.05 秒。
- maxSubSteps:引擎单帧允许插值计算的最大子步次数(默认常用 10)。当渲染掉帧较多时,引擎会在一帧内连续计算多个微小步长追平时间,但不会超过此限制,从而防止“掉帧引起物理过载,物理过载导致更严重掉帧”的死亡螺旋。
- fixedTimeStep:内部固定仿真步长(默认
1/60秒)。物理世界在此恒定粒度下进行刚体受力与碰撞解算,确保计算结果具备高度的物理确定性与可复现性。
五、内存释放:避免 WebAssembly 内存泄漏
由于 JavaScript 虚拟机的垃圾回收器完全无法感知由 new Ammo.bt*() 在 WebAssembly 线性堆中分配的 C++ 实例,如果销毁页面或重置关卡时只清空 JS 变量引用,WASM 内存占用将持续攀升,最终导致 RuntimeError: memory access out of bounds 崩溃。
显式释放必须遵从逆序销毁原则:即最后构造的高层依赖对象必须最先释放,底层基础配置最后释放。
/**
 * 完整逆序销毁物理世界及所有基础设施构件
 */
destroyPhysics(context) {
  const Ammo = context.Ammo;

  // 1. 先销毁物理世界总控实例
  Ammo.destroy(context.world);

  // 2. 销毁约束求解器
  Ammo.destroy(context.solver);

  // 3. 销毁粗测阶段索引树
  Ammo.destroy(context.broadphase);

  // 4. 销毁细测碰撞分发器
  Ammo.destroy(context.dispatcher);

  // 5. 最后释放碰撞基础配置内存池
  Ammo.destroy(context.collisionConfiguration);

  context.world = null;
  console.log("物理世界底层 C++ 内存已完全释放");
}
六、核心要点总结与排错对照
初学者在集成 ammo.js 时遇到的绝大多数 Bug 集中在异步加载时序、静态托管路径以及装配参数次序上。下表与图示梳理了关键组件的职责与高频报错的对策:
| 核心构件 / 阶段 | 类型 / API | 核心作用 | 常见失误 |
|---|---|---|---|
| 初始化工厂 | Ammo() |
加载并编译 wasm,挂载全部导出符号 | 未 await 便同步调用 new Ammo.bt* |
| 碰撞配置 | btDefaultCollisionConfiguration |
分配碰撞算法内存池、注册基础形状判定 | 漏传给 Dispatcher 或物理世界 |
| 碰撞调度器 | btCollisionDispatcher |
执行 Narrowphase 精确接触点与流形解算 | 未将 Configuration 作为入参构造 |
| 粗测宽相位 | btDbvtBroadphase |
动态 AABB 树空间分割,快速剔除远距物体 | 构造参数与 Dispatcher 顺序颠倒 |
| 约束求解器 | btSequentialImpulseConstraintSolver |
积分求解刚体速度、接触冲量、摩擦力与弹力 | 在仿真循环中重复重复创建 |
| 动力学世界 | btDiscreteDynamicsWorld |
组装总控容器,统一执行时间步进与重力 | 传参顺序错误导致 WASM 空指针崩溃 |
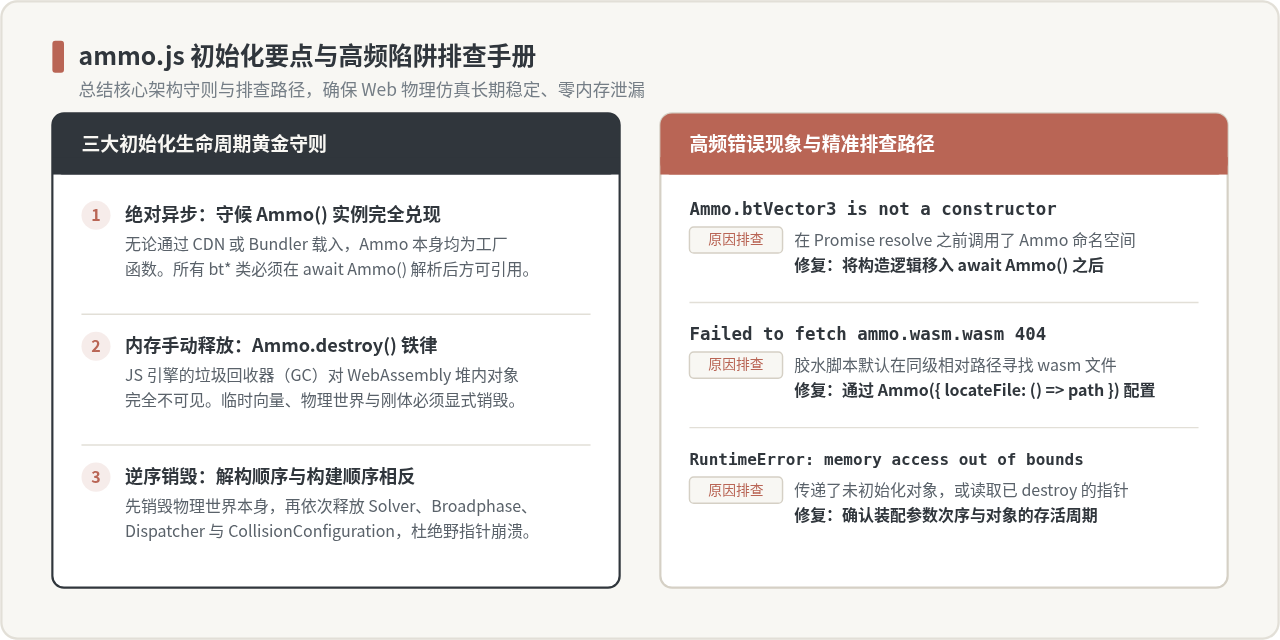
完成物理世界的初始化后,您便可以在该世界中通过 btRigidBody 添加静态地面与动态物体,并在渲染循环中读取 btTransform 将三维刚体的位置和四元数旋转同步给 Three.js 或 Babylon.js 的网格。掌握了上述引入规范与装配逻辑,便为后续构建具备真实刚体碰撞、重力坠落及弹力物理交互的 Web 3D 项目奠定了坚实的基础。
JS语法错误会阻止加载吗?区分SyntaxError与资源加载失败
2026-11-05 16:08:46
JavaScript常见SyntaxError语法错误排查与修复方法
2026-11-05 13:58:44
JS中slice、substring和substr截取字符串的区别
2026-11-05 13:43:47
JS 转 TS 手动迁移最佳实践:从配置 tsconfig 到消除 any 类型
2026-11-05 11:53:32
为什么JS数组push后得到的是数字而不是数组?
2026-11-05 09:59:18