

小米开源自动驾驶模型Xiaomi OneVL
小米开源Xiaomi OneVL:统一视觉语言与世界模型的推理框架 小米技术团队近日正式发布并开源了“Xiaomi OneVL”一步式潜空间语言视觉推理框架。该框架在行业内首次将视觉语言模型、世界模型及潜空间推理等关键技术路线整合到一个统一架构中。它在延续并扩展语言模型强大推理能力的基础上,显著提升
小米开源Xiaomi OneVL:统一视觉语言与世界模型的推理框架
小米技术团队近日正式发布并开源了“Xiaomi OneVL”一步式潜空间语言视觉推理框架。该框架在行业内首次将视觉语言模型、世界模型及潜空间推理等关键技术路线整合到一个统一架构中。它在延续并扩展语言模型强大推理能力的基础上,显著提升了推理速度与精度,是一项具有开创性的技术方案。具体而言,其精度超越了显式思维链方法,推理速度则可媲美直接输出答案的潜空间思维链方案。
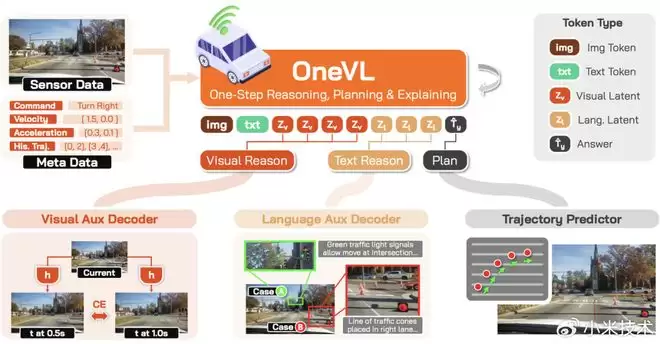
融合两大技术路径:视觉语言模型与世界模型
在自动驾驶等领域,视觉语言模型和世界模型过去通常是独立发展的技术路线:视觉语言模型主要用于理解当前场景并生成驾驶决策,而世界模型则侧重于预测未来场景的演变。Xiaomi OneVL通过创新的潜空间推理技术,成功将这两大核心能力融合进了一套统一的框架。
多项基准测试表现领先
在涵盖感知、推理与规划的多个主流评测基准中,Xiaomi OneVL全面刷新了潜空间推理方法的性能记录。
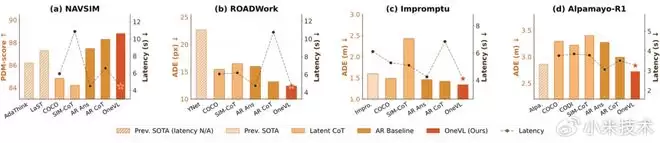
如图所示,在ROADWork、Impromptu、Alpamayo-R1三项基准测试中,该框架均达到了当前最优水平,并在NA VSIM基准上取得了优异的性能表现。
提供语言与视觉双维度可解释性
Xiaomi OneVL的另一大亮点是为模型决策过程提供了语言和视觉双维度的可解释性。这意味着系统不仅能以文字形式解释“为何做出这样的驾驶决策”,还能通过预测画面直观展示“接下来可能发生什么”。
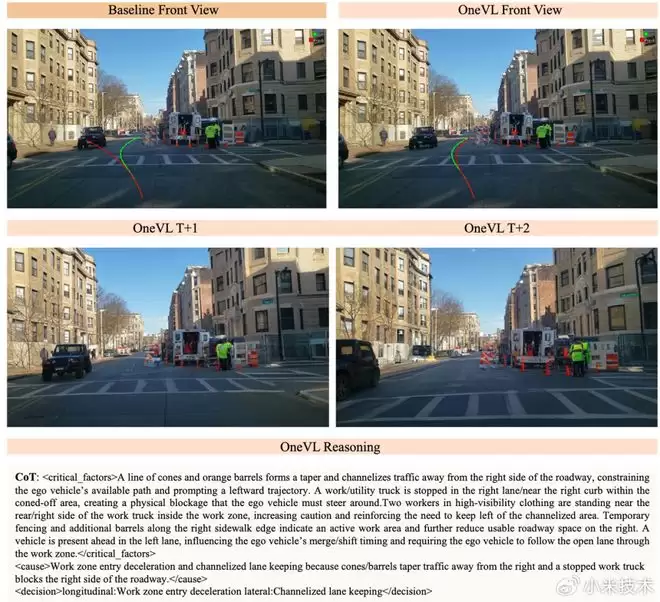
上图清晰地展示了这种语言与视觉并行的可解释性输出方式。
模型与代码已全面开源
目前,小米已将Xiaomi OneVL的模型权重、训练代码及推理代码全面开源。相关资源链接如下:
技术报告:https://arxiv.org/abs/2604.18486
项目主页:https://Xiaomi-Embodied-Intelligence.github.io/OneVL
开源代码:https://github.com/xiaomi-research/onevl