

地瓜发布帧级闭环世界模型 通吃所有机器人
地瓜机器人发布帧级闭环世界模型Uranus,基于视频扩散架构,通过参考图像、关节状态、相机参数和文本描述自回归生成多视角连续交互视频。模型支持跨机器人零样本泛化,实现分钟级稳定闭环推演,多视图空间一致,并引入KV-Cache优化算力,提供1.3B与14B版本。
地瓜机器人算法团队于今日正式发布其世界模型——Uranus。该名称寓意开创性探索。Uranus是一款基于视频扩散模型、工作在帧级闭环模式下的交互式世界模型。
其核心能力可概括为:用户仅需提供几帧参考图像、机器人当前关节状态、相机参数,以及一句简短文本描述(如“抓取前方的物体”),模型即可自回归地生成多相机视角下连续、可控的未来视频流,完整模拟机器人与环境的交互过程。
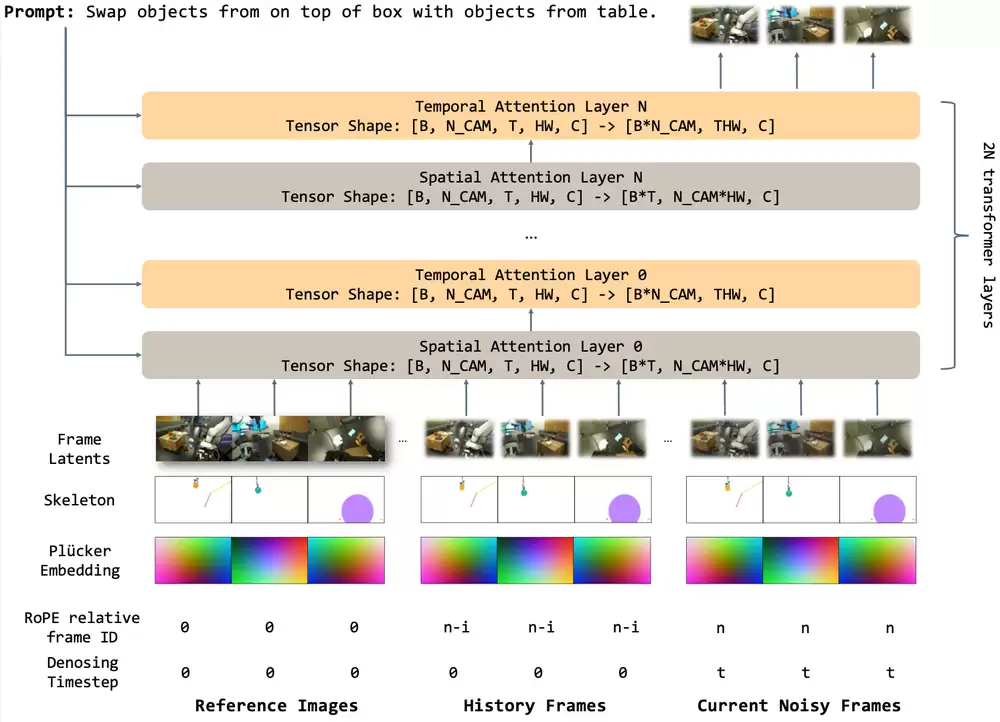
▲Uranus模型架构:模型在参考帧和历史帧约束下,根据输入的动作通过flow matching生成下一帧
技术路线上,Uranus以预训练的Wan 2.1视频DiT骨干网络为基础,采用一阶段训练方案。这意味着它无需复杂的多阶段训练流程,即可直接产出分钟级的、可交互的视频内容。
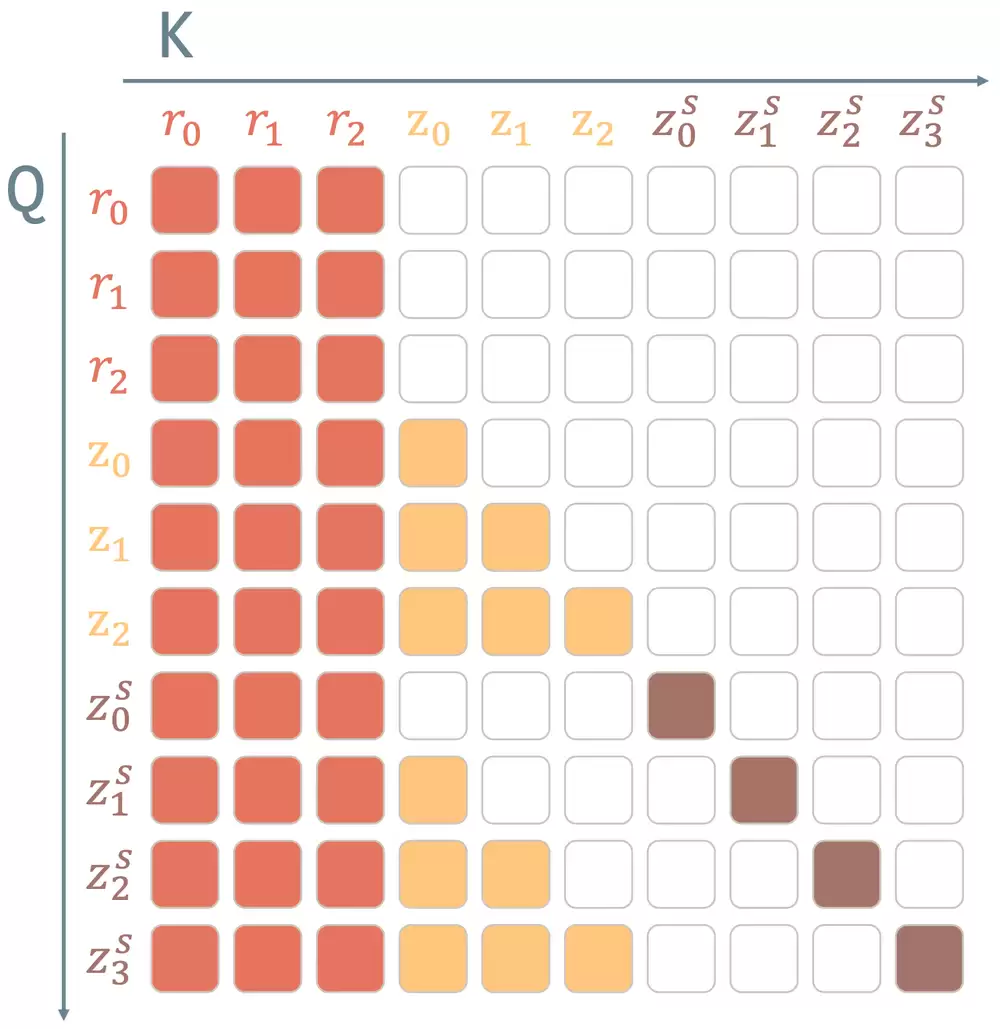
▲Uranus训练过程使用的Causal Mask
为便于不同场景的研究与部署,Uranus提供1.3B和14B两个参数量级版本,前者适合快速实验验证,后者对标高保真闭环生成任务。
以下两个演示视频展示了Uranus在帧级闭环模式下,对两种不同机器人在不同轨迹下的交互仿真效果:
G1人形机器人,在多个不同场景中执行不同操作轨迹,Uranus可实时生成多相机视角下的连贯交互画面:
▲G1机器人完成商品条码扫描,三路相机视角同步输出,帧级闭环连续rollout。
Franka协作机械臂同样展现了Uranus的能力。它在不同环境和轨迹下执行操作,模型具备跨具身泛化能力,并能对复杂的末端执行器轨迹做出精确响应:
▲Franka机械臂完成物品抓放,展示闭环模式下对末端执行器姿态、夹爪开合的精确控制。
一、首创逐帧闭环仿真,可随时改指令、即时出反馈
开发自主完成复杂任务的机器人,需要大量测试与验证。但真机测试成本高昂、耗时巨大,且许多场景和失败难以复现。一台机械臂在真实世界中试错成千上万次,难度极大。
传统仿真器如Isaac Sim、MuJoCo等,提供了在虚拟环境中验证算法、再迁移到真实世界的方案。但手工构建仿真场景本身工程浩大:3D建模、材质设定、物理参数调校,每个新环境需数天甚至数周搭建,换场景则需从头再来。
核心问题在于:能否像生成图片和视频一样,直接“生成”仿真环境?更进一步,能否像真正仿真器那样逐帧交互、逐帧闭环,而非一次性输出固定视频?
Uranus的答案:摒弃传统开环生成方案“提前录入完整动作序列、一次性输出全部视频”的老路,采用仿真器式的逐帧运行架构。这一交互逻辑升级具有根本性意义。
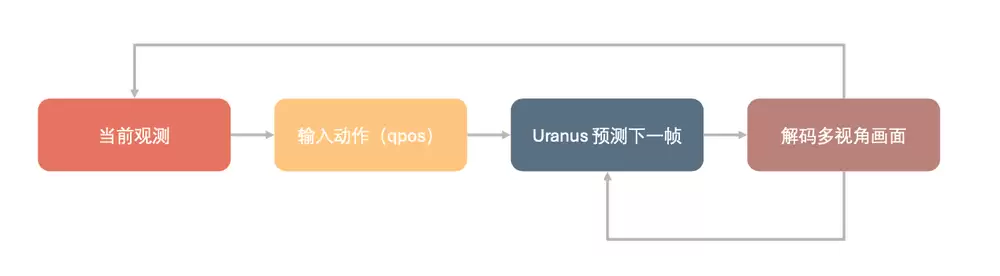
系统工作流程:模型结合参考图像、历史画面以及用户实时给出的动作指令,推算出机器人下一时刻、多机位相机对应的视觉画面。每帧生成完成后,画面会即时存入历史上下文窗口,作为后续帧推理的输入依据,形成完整闭环反馈。
逐帧推理的底层设计带来实用能力:用户可随时更改动作指令,模型即时做出对应视觉反馈,实现真正动态操控。指令变化,画面随即变化。
对使用者而言,流程大幅简化:只需上传初始场景画面与机器人模型文件,即可在虚拟视觉环境中像操控实体机器人一样完成各类调试操作,全程无需人工搭建三维模型,这构成了真正意义上的仿真测试新范式。
二、四大技术亮点,破解长时序闭环难题
Uranus实现上述能力依赖四大技术亮点,每项针对实际痛点。
1、跨具身零样本泛化
传统方案换机器人需重新训练专属模型。Uranus通过统一骨架渲染管线,实现机器人本体结构与模型输入的彻底解耦。用户只需上传URDF或MJCF格式的机器人描述文件,输入关节位置数据,系统通过前向运动学算法算出三维关节坐标,再投射到相机平面生成骨架图像。单一模型可同时适配G1人形机器人、Franka协作机械臂、双臂机器人,乃至移动机器人平台,实现“一套模型,全家通用”。
该能力对闭环交互流程至关重要:闭环运行中,模型持续将上一帧输出预测作为下一帧输入。若模型只能适配单一机器人,切换设备需重新训练,闭环体系无法通用。Uranus的管线将各类机器人的运动转化为统一图像表征,实现了真正跨机型泛化。
2、分钟级闭环稳定生成
帧级闭环运行的最大技术难题是误差累积。模型每生成一帧产生微小预测偏差,作为前置数据输入下一阶段,持续迭代后画面“滚雪球”般失真崩坏。多数模型只能生成几秒开环画面,根源在此。
Uranus通过三项核心设计打通长时序闭环推演瓶颈:
- 因果注意力掩码(Causal Mask):限定了单帧只能读取过往时序信息,严格匹配自回归闭环因果逻辑,即“只看过去,不看未来”。
- 帧相对位置编码(Frame-Relative RoPE):模型只用短片段完成训练,推理阶段却能适配任意时长闭环连续推演,如同短跑运动员经训练后也能跑马拉松。
- 参考帧注意力汇(Reference Sink):利用Transformer原生注意力汇聚特性,将初始基准帧长期保留在上下文窗口中充当视觉参照。即使闭环持续数百上千步,模型仍保有清晰原始画面作参照,极大缓解画面偏移和失真。
3、多视图空间一致
真实机器人通常搭载多套摄像设备,如手部相机和环境外置相机,对多视角画面空间一致性要求极高。Uranus可同步渲染三路及以上相机画面,并让多视角画面维持统一空间几何关系——同一物体在不同相机视角下的位置、大小、遮挡关系逻辑自洽。
算法团队设计了交替时空注意力架构:空间计算模式让同步帧下各相机视图互通特征信息,保证多视角空间逻辑统一;时间计算模式则让单台相机沿时间维度建模运动变化。闭环推演阶段,仅时间模块需生成KVCache缓存,大大降低算力开销。两种计算模式在模型的DiT网络层级中交替运行,巧妙平衡图像生成效果与运算效率。
4、精确的相机轨迹控制
仿真测试中常需灵活调整相机视角。Uranus借助普吕克射线嵌入技术,将每帧相机的内参、外参转化为逐像素的稠密几何特征。关键的是,该表征完全依托相机标定参数生成,无需模型额外学习。
对闭环交互场景而言,用户可像操作常规仿真工具一样随时调整相机位姿,模型会依据更新后的相机参数在下一帧同步输出匹配新机位的画面,为精细化调试提供极大便利。
三、引入KV-Cache缓存,算力开销恒定可控
帧级闭环推演除算法挑战外,工程层面性能压力巨大。模型每生成一帧画面需完成一轮完整的去噪扩散流程。若每一步都从头计算注意力特征,计算开销随序列长度呈平方级暴涨,长时序闭环运行几乎不可能。
针对此瓶颈,算法团队为Uranus引入KV-Cache缓存与滑动窗口机制。在预填充阶段,系统提前计算并缓存关键特征;同时通过滑动窗口淘汰机制动态管理时序数据——当历史帧数量超出窗口阈值时,系统自动舍弃最早帧数据,始终保持单步推理开销稳定可控。
训练层面,团队融合HSDP、序列并行与VAE分块并行的混合训练策略,使模型能支撑64卡大规模集群训练,高效完成长时序模型的迭代优化。
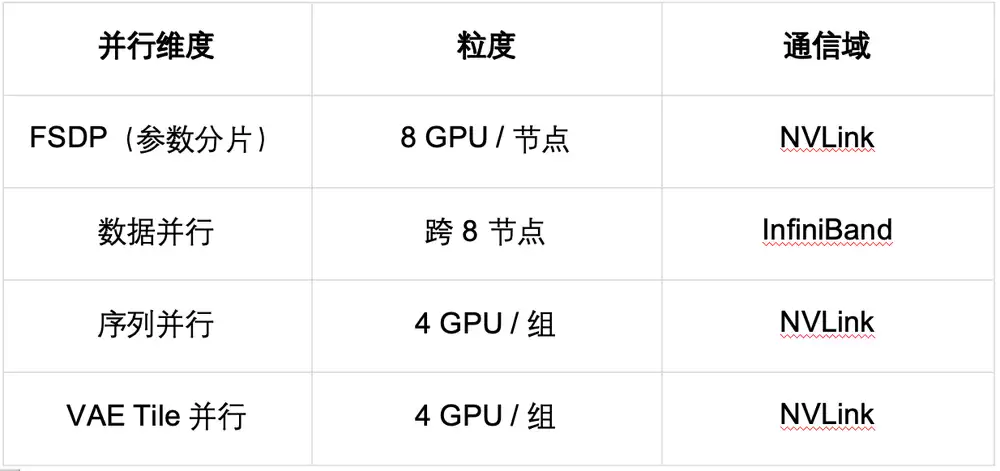
推理阶段,模型依托KV-Cache、滑动窗口淘汰与序列并行三重优化,实现恒定层级的单步延迟与显存占用。这意味着无论闭环生成多少帧画面,模型的算力开销始终保持稳定水平,可稳定支撑多个环境并行的实时推演。
结语:地瓜机器人让机器人自主学习环境交互
总体而言,帧级闭环是Uranus相较于普通视频生成模型最核心、最独特的差异化能力。它构建的框架能逐帧接收操控指令、逐帧输出视觉画面,并将生成画面回输作为下一帧输入条件。正是这套完整闭环逻辑,使其从“演示级”视频生成长成为具备实操价值的“交互式仿真工具”。
地瓜机器人算法团队的整体方案走数据驱动路线,核心目标是让机器人依托虚拟视觉推演,完成与环境交互的自主学习。这无疑为机器人仿真与泛化打开了新的大门。